Bagaimana Cara Kerja Pengontrol Kecepatan Elektronik? Di dalam Rantai Sinyal ESC
Paket baterai 48 V menghasilkan satu tegangan DC tetap. Motor pada skuter listrik masih harus bertahan sekitar 3.200 rpm di jalan datar, turun menjadi sekitar 280 rpm pada kemiringan 12 persen, dan mundur sesuai permintaan. Sesuatu antara baterai dan belitan harus menentukan berapa banyak arus yang mengalir, ke arah mana, dan untuk berapa lama.
Perangkat itu adalah pengontrol kecepatan elektronik. Ia bekerja dengan mengubah DC tetap baterai menjadi keluaran tiga fase dan mengalihkan keluaran tersebut ribuan kali per detik. Tegangan rata-rata yang dilihat motor naik dan turun seiring siklus kerja, dan induktansi motor sendiri mengubah pulsa cepat tersebut menjadi arus lancar. Torsi mengikuti arus, dan kecepatan menetap ketika torsi motor bertemu torsi beban. Segala sesuatu yang lain di dalam ESC ada untuk mewujudkan hal itu dengan aman dan berulang.
Bagaimana DC Menjadi Rotasi Tiga Fasa
Motor tanpa sikat tidak akan berjalan dengan DC yang diterapkan ke dua terminal. Statornya membawa belitan tiga fasa dan rotornya membawa magnet permanen, sehingga arus harus mengalir melalui fasa secara berurutan untuk menjaga medan stator menarik rotor ke depan alih-alih menahannya di tempatnya.
Pergantian: tetap berada di depan rotor
Pergantian adalah tindakan memilih pasangan fase mana yang diberi energi. Dalam pergantian enam langkah, setiap putaran listrik dibagi menjadi enam keadaan, dan pengontrol menyalakan satu saklar sisi tinggi dan satu saklar sisi rendah per keadaan, menghasilkan medan yang maju setiap 60 derajat listrik. Jika pergantian tertinggal di belakang rotor, torsi akan berkurang dan arus akan naik. Jika arahnya terlalu jauh, arus tambahan menjadi panas, bukan torsi.
Umpan balik posisi bersensor dan tanpa sensor
Sensor Three Hall melaporkan posisi rotor absolut, yang penting bagi sasis robot yang harus mulai dari posisi diam saat beban penuh. Skema tanpa sensor malah membaca EMF balik yang diinduksi dalam fase tidak berenergi dan memperkirakan posisi dari titik persimpangan nolnya. Hal ini menghilangkan tiga kabel dan satu konektor dari rangkaian kabel, namun perkiraan menjadi tidak dapat diandalkan di bawah sekitar 5 hingga 10 persen kecepatan tetapan. Kontrol berorientasi lapangan melangkah lebih jauh, mengubah arus fasa yang diukur menjadi kerangka acuan berputar dan mengatur komponen penghasil torsi secara langsung.
Rantai Sinyal Dari Input Throttle ke Penggerak Gerbang
Di antara input throttle dan terminal motor terdapat empat blok fungsional. Masing-masing memiliki mode kegagalannya sendiri dan batasannya sendiri pada kinerja sistem.
Mikrokontroler dan loop kontrol
Mikrokontroler mengambil sampel arus fasa, tegangan bus, posisi throttle, dan posisi rotor, seringkali 8.000 hingga 20.000 kali per detik dalam implementasi berorientasi lapangan. Ini menjalankan loop arus cepat terlebih dahulu, membungkus loop kecepatan atau torsi yang lebih lambat di sekitarnya, dan mengubah hasilnya menjadi tiga nilai siklus kerja. Pemetaan throttle, batas arus, kekuatan pengereman regeneratif, dan ambang batas kesalahan semuanya ada di lapisan ini.
Pengemudi gerbang dan jembatan MOSFET
Penggerak gerbang menerjemahkan logika tegangan rendah ke ayunan 10 hingga 15 V yang dibutuhkan MOSFET daya, dan mencegah kedua sakelar di satu kaki bekerja pada saat yang bersamaan. Waktu mati, interval pengosongan yang disengaja antara mematikan sisi tinggi dan menghidupkan sisi rendah, biasanya 0,3 hingga 1 mikrodetik. Arus yang terlalu pendek dan tembus akan merusak jembatan; torsi dan efisiensi yang terlalu panjang dan kecepatan rendah keduanya terganggu.
Enam MOSFET membentuk jembatan tiga fase, di mana kerugian konduksi berskala dengan resistansi aktif dan kuadrat arus, sedangkan skala kerugian peralihan dengan frekuensi peralihan, tegangan bus, dan muatan gerbang. Perangkat paralel menurunkan resistansi, tetapi hanya jika loop gerbang cocok. Kalau tidak, satu perangkat membawa lebih banyak arus daripada perangkat tetangganya dan gagal terlebih dahulu.
Penginderaan dan perlindungan saat ini
Resistor shunt atau sensor efek Hall mengukur arus fasa sehingga loop kontrol memiliki sesuatu yang nyata untuk diatur, dan sinyal yang sama memberikan perlindungan arus berlebih, tegangan berlebih, dan suhu berlebih. Pengontrol yang berperilaku baik melipatgandakan arus kembali secara bertahap seiring kenaikan suhu alih-alih memotong motor di tengah manuver.
Duty Cycle, PWM, dan Angka-angka Yang Penting
Kontrol kecepatan adalah kontrol siklus kerja. Jika bus berada pada tegangan 48 V dan siklus kerjanya 50 persen, motor melihat rata-rata 24 V. Frekuensi peralihan dipilih cukup tinggi untuk menahan riak arus dalam pita praktis dan cukup rendah untuk menjaga kerugian peralihan tetap terkendali. Pada penggerak 48 V dengan induktansi fase beberapa ratus mikrohenri, 16 kHz hingga 20 kHz biasanya menjaga riak mendekati 10 hingga 20 persen arus pengenal.
| Parameter | Apa pengaruhnya | Jangkauan praktis |
|---|---|---|
| Frekuensi peralihan PWM | Riak arus, kebisingan yang terdengar, kehilangan peralihan | 16 hingga 20 kHz |
| Kontrol kecepatan putaran | Respon torsi, margin stabilitas | 8 hingga 20 kHz |
| Arus fase kontinu | Torsi jelajah, pemanasan kondisi stabil | 60 hingga 80 persen dari peringkat puncak |
| Arus puncak, 10 detik | Akselerasi dan torsi terhenti | 1,5 hingga 2 kali terus menerus |
| Ruang kepala tegangan bus | Pengereman regeneratif, pembuangan beban | 1,25 hingga 1,5 kali nominal bus |
| Waktu mati | Risiko tembus terhadap efisiensi kecepatan rendah | 0,3 hingga 1 mikrodetik |
| Resistensi gerbang | Kecepatan peralihan, dering, EMI | 2 hingga 10 ohm |
Bacalah tabel sebagai serangkaian trade-off dan bukan sebagai spesifikasi. Menaikkan frekuensi peralihan akan mengecilkan riak dan menenangkan drive, namun juga meningkatkan kehilangan peralihan dan panas. Memperluas waktu mati melindungi jembatan, namun mendistorsi tegangan keluaran pada siklus kerja rendah, yang muncul sebagai permulaan yang kasar dan pemanasan kecepatan ekstra rendah.
Mencocokkan Pengontrol dengan Motor Tanpa Menebak
Kesalahan ukuran yang paling umum adalah memilih pengontrol berdasarkan daya label motor. Motor dinilai berdasarkan keluaran mekanis; pengontrol dibatasi oleh arus fasa dan suhu persimpangan. Motor 1 kW dapat menarik arus fasa 40 A pada 48 V selama start sulit dari keadaan diam, meskipun arus jelajahnya mendekati 12 A. Ukuran untuk start, bukan pelayaran, dan periksa tiga angka bersama-sama:
- Arus fasa kontinu pada suhu sekitar yang diharapkan, bukan pada 25 C.
- Rentang tegangan bus dengan ruang kepala untuk lonjakan pengereman regeneratif.
- Jalur termal: area heatsink, aliran udara, dan berapa lama arus puncak dapat dipertahankan.
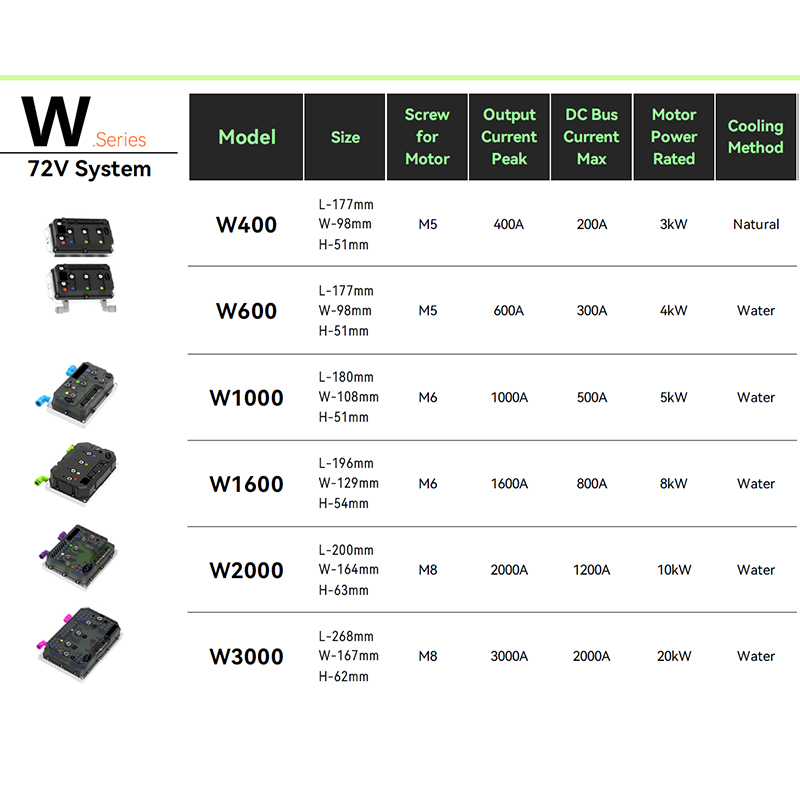
Tabel pemasangan yang dipublikasikan menghilangkan sebagian besar dugaan tersebut, karena tabel tersebut menyatakan kombinasi pengontrol dan motor mana yang telah dikarakterisasi untuk arus, tegangan, dan pemasangan.
 Pengontrol APT dan Skema Pemasangan Motor Saran pemasangan B2B untuk mencocokkan pengontrol dan motor APT dalam hal daya, torsi, kecepatan, dan efisiensi, dengan pertimbangan protokol untuk kendaraan listrik. Lihat Produk →
Firmware, Protokol, dan Tuning
Dua pengontrol dengan tahapan daya yang sama dapat berperilaku sangat berbeda. Perbedaan pertama adalah pada protokol input: input PWM dan analog sederhana dan berlatensi rendah, UART menyesuaikan penyetelan parameter dan telemetri, dan bus CAN cocok untuk kendaraan yang pengontrol, sistem manajemen baterai, dan unit kontrol kendaraan perlu berbagi status.
Perbedaan kedua adalah firmware. Kurva throttle, jalur landai, profil pengereman regeneratif, pelemahan medan untuk kecepatan tertinggi, dan perilaku pemulihan kesalahan semuanya merupakan keputusan perangkat lunak, dan peran perangkat lunak dalam pengontrol motor modern telah berkembang untuk menyesuaikan tingkat daya itu sendiri. Mintalah set parameter sebelum Anda berkomitmen pada platform, bukan setelah prototipe pertama terhenti di atas bukit.
Batas Realitas dan Keandalan Termal
Peringkat lembar data saat ini biasanya mengasumsikan suhu ambien 25 C dan kotak MOSFET berada di dekat 80 C. Di dalam ruangan tertutup pada sore musim panas, tidak ada kondisi yang berlaku. Kerugian konduksi meningkat seiring suhu karena resistansi meningkat, yang meningkatkan kerugian lagi; tanpa penurunan daya, loop itu akan hilang. Penurunan daya yang praktis untuk pengontrol yang didinginkan secara pasif sering kali 30 hingga 40 persen di bawah arus utama. Kapasitor patut mendapat perhatian yang sama, karena nilai arus riak dan umur pengenalnya pada 105 C menentukan interval servis sebenarnya, bukan nomor komponen MOSFET.
Untuk aplikasi yang tidak dapat mentolerir gangguan perjalanan, stabilitas suhu dan beban lebih penting daripada angka puncak di halaman pertama.
Pengontrol Motor DC Brushless Stabilitas Tinggi APT A8 Pengontrol motor DC brushless berkarakter stabilitas tinggi dengan FOC, CAN, Bluetooth, dan puncak 30 kW untuk drone, robotika, dan EV ringan. Lihat Produk → Apa yang Harus Diperiksa Sebelum Anda Membeli
- Arus fasa pada kondisi terburuk: start beban penuh, kemiringan maksimum, ambien tertinggi.
- Jendela voltase bus, termasuk lonjakan regeneratif yang akan terlihat pada baterai Anda.
- Antarmuka kontrol: apakah kendaraan sudah berbicara CAN, atau akankah PWM melakukan tugasnya?
- Desain termal: area heatsink, jalur aliran udara, dan orientasi pemasangan.
- Perlindungan dan pelaporan: arus berlebih, tegangan berlebih, suhu berlebih, dan apakah kesalahan dicatat atau hanya diberi sinyal.
- Dukungan: dokumentasi parameter, jalur pembaruan firmware, dan apakah pemasok akan mengkarakterisasi motor Anda dengan pengontrolnya.
Pemasok yang menerbitkan a rentang pengontrol yang ditandai dan panduan pencocokan membuat poin terakhir tersebut jauh lebih mudah untuk diverifikasi sebelum perkakas diterapkan.
Pengontrol Motor DC Brushless Respon Cepat APT R5 Pengontrol DC/PMSM brushless respons cepat berkarakter dengan rating 5 kW, puncak 12 kW, CAN, dan FOC untuk robotika, otomatisasi, dan mini-EV. Lihat Produk → Versi Singkat
- ESC mengubah DC tetap menjadi keluaran tiga fase yang diaktifkan, dan siklus kerja mengatur tegangan rata-rata dan kecepatannya.
- Pergantian menjaga medan stator berada di depan rotor; Sensor hall menangani kecepatan rendah, estimasi EMF belakang menangani pelayaran.
- Mikrokontroler, driver gerbang, jembatan MOSFET, dan penginderaan arus masing-masing menerapkan batasannya sendiri pada sistem.
- Ukur berdasarkan arus fasa pada kondisi terburuk, lalu turunkan sesuai suhu lingkungan yang benar-benar akan dilihat produk.
- Firmware dan akses parameter membentuk perilaku drive jauh lebih banyak daripada nomor komponen switch.
BERIKUTNYA:Penjelasan Pelemahan Lapangan: Bagaimana Pengontrol Motor Mendorong Kecepatan Melampaui Peringkat Dasar
Tertarik untuk bekerja sama atau ada pertanyaan?
Sebagai Produsen Pengontrol Motor Sinkron Magnet Permanen Kustom dan Pemasok Pengendali Motor Magnet Permanen di Cina, Berfokus pada kontrol penggerak magnet permanen motor sinkron, kami menyediakan yang aman dan memadai sumber tenaga untuk elektrifikasi kendaraan perjalanan.
- [email protected]
- +86-170 9191 9800
- Kamar 123A, Jalan Ziyue No. 1000, Distrik Minhang, Shanghai, Cina
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved