Pemilihan Encoder Motor untuk Drive BLDC: Resolusi, Antarmuka, dan Kesesuaian
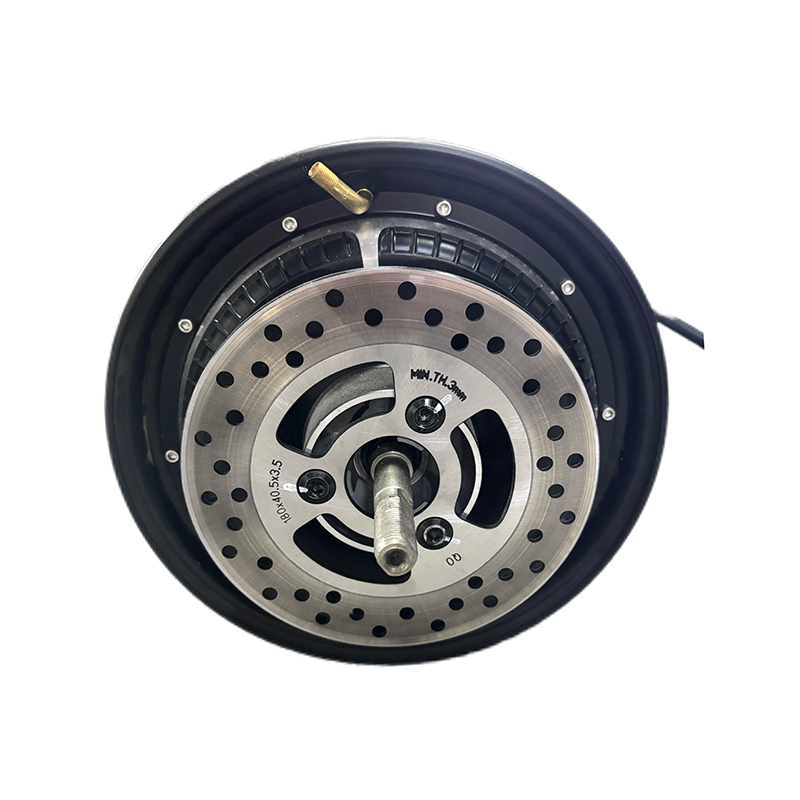
Dua prototipe sepeda motor listrik tiba di bangku tes yang sama dengan motor hub 10 inci yang sama, firmware pengontrol yang sama, dan paket baterai yang sama. Seseorang merayap maju dengan kecepatan berjalan dengan tarikan yang halus dan terkendali. Yang lainnya melaju di bawah 3 km/jam dan memulai fase berkelok-kelok setelah dua puluh menit permulaan bukit. Bagian mekanisnya identik; jalur umpan balik tidak. Satu motor membawa encoder tambahan 1.024 PPR, yang lainnya berisi tiga sensor Hall dan tabel firmware yang memperkirakan posisi rotor di antara langkah pergantian.
Pelajaran ini mudah untuk dinyatakan dan mudah dilupakan selama pengadaan: pada DC tanpa sikat atau penggerak sinkron magnet permanen, pembuat enkode motor memutuskan seberapa halus dan andal pengontrol dapat mengetahui di mana rotor berada. Resolusi, antarmuka keluaran, pemasangan mekanis, dan lingkungan pengoperasian semuanya menghasilkan satu angka — kualitas informasi posisi yang mencapai loop kontrol. Perlakukan pembuat enkode sebagai aksesori dan Anda membayarnya dalam bentuk riak torsi, barang pertama yang ditolak, atau pengembalian lapangan.
Apa yang dilakukan encoder motor di dalam drive loop tertutup
Encoder mengubah gerakan mekanis menjadi sinyal listrik yang dapat dihitung, dicatat, atau didekode oleh drive. Dalam penggerak tanpa sikat tiga fase, pengontrol memerlukan sudut kelistrikan rotor untuk memutuskan kapan harus mengganti setiap MOSFET. Sensor Hall memberikan enam keadaan diskrit per putaran listrik: cukup untuk pergantian enam langkah, terlalu kasar untuk torsi kecepatan rendah yang mulus. Encoder menambahkan posisi kontinu — tipe inkremental memancarkan pulsa kuadratur A/B dengan pulsa indeks opsional, sedangkan tipe absolut melaporkan nilai posisi terkode saat daya diterapkan.
Perbedaan itu membentuk keseluruhan mesin, bukan hanya sensornya. Dengan umpan balik tambahan, pengontrol harus melakukan gerakan homing setelah setiap siklus daya untuk menetapkan referensi nol. Dengan umpan balik absolut, alat berat mengetahui lokasinya dengan segera, hal ini penting bagi sasis robot yang harus melanjutkan rute tanpa referensi lari, dan untuk sumbu kemudi atau aktuator di mana pergerakan tak terduga saat start-up merupakan masalah keselamatan. Sebagian besar interpolasi, pemfilteran, dan deteksi kesalahan yang dulu ada di perangkat keras khusus kini berada di firmware, itulah sebabnya peran perangkat lunak dalam kontrol motor modern terus berkembang.
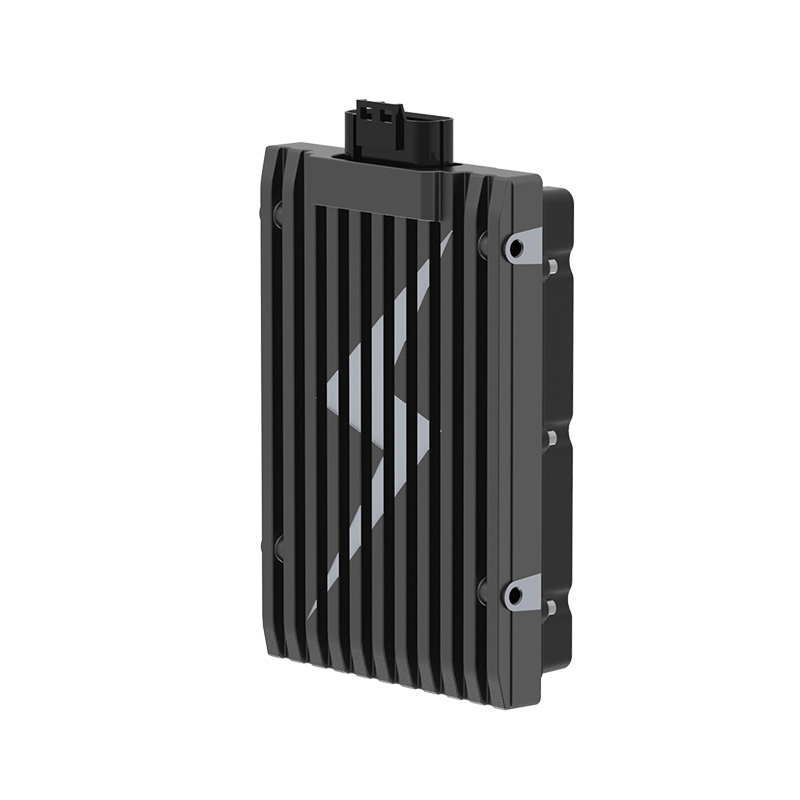
 A6 2422 Pengontrol Motor DC Tanpa Sikat Sangat Tenang Untuk sistem yang menimbang umpan balik inkremental versus absolut, pengontrol ini mendukung input Hall atau encoder magnetik dan kontrol vektor FOC. Lihat Produk →
Inkremental atau absolut: mencocokkan encoder dengan perilaku permulaan
Mulailah dengan satu pertanyaan: apa yang terjadi dalam 200 milidetik pertama setelah kunci diputar? Jika mesin dapat mentolerir perpindahan referensi yang lambat, encoder inkremental lebih murah dan mudah untuk diintegrasikan. Jika tidak bisa, umpan balik mutlak adalah jawaban yang jujur, dan biaya tambahan akan dimasukkan dalam anggaran sejak awal dan bukan pada desain ulang enam bulan kemudian.
| Jenis umpan balik | Sinyal keluaran | Kesesuaian yang khas | Risiko utama |
|---|---|---|---|
| Kumpulan sensor aula | Tiga keadaan digital per siklus listrik | Hanya pergantian, penggerak yang didorong oleh biaya | Torsi kecepatan rendah yang kasar, tidak ada posisi yang bagus |
| Optik tambahan | Kuadratur A/B, indeks, TTL 5 V atau HTL 24 V | Kecepatan dan posisi presisi pada sumbu yang disegel | Kontaminasi disk langsung mematikan sinyal |
| Magnetik tambahan | Kuadratur A/B, indeks | Debu, kelembapan, dan getaran dalam mobilitas elektronik | Medan magnet luar, toleransi celah udara |
| Putaran tunggal mutlak | SSI, BiSS-C, SPI atau PWM | Start-up tanpa homing, sambungan robot | Biaya lebih tinggi, dukungan protokol di drive |
| Multi-putaran mutlak | Serial dengan penghitung revolusi | Aktuator, kemudi, sumbu roda gigi | Mengatasi kesalahan setelah penyimpanan atau getaran yang lama |
Resolusi, akurasi, dan angka-angka yang layak untuk dibandingkan
Resolusi tambahan dinyatakan dalam pulsa per revolusi. Encoder 1.024 PPR yang dibaca dalam kuadratur empat kali lipat menghasilkan 4.096 hitungan per putaran. Pada roda berdiameter 250 mm dengan lingkar 785 mm, satu hitungan setara dengan jarak tempuh sekitar 0,19 mm — dapat diterima untuk odometri, marginal untuk penentuan posisi presisi. Encoder absolut 17-bit menghasilkan 131.072 hitungan per putaran, sekitar 0,006 mm pada roda yang sama, dan resolusinya tidak berkurang saat mesin bergerak lambat.
Resolusi bukanlah akurasi. Kesalahan interpolasi di dalam encoder, eksentrisitas poros, ketidaksejajaran kopling, dan penyimpangan suhu semuanya menambah kesalahan posisi yang sebenarnya dilihat oleh pengontrol. Tanyakan kepada pemasok mengenai anggaran kesalahan total, bukan angka utama PPR, dan uji sampel pada poros sebenarnya, bukan pada perlengkapan laboratorium. Encoder 4.096 hitungan yang dipasang dengan eksentrisitas 0,1 mm dapat berperilaku lebih buruk daripada unit 2.048 hitungan yang dipasang dengan rapi.
Antarmuka, kabel, dan kebisingan yang merusak umpan balik
Kompatibilitas antarmuka adalah titik dimana keputusan pembelian terganggu. Pengontrol dengan input 3,3 V tidak akan membaca encoder TTL 5 V dengan andal tanpa perubahan level, dan encoder optik dapat menarik 150 hingga 250 mA dari suplai yang berukuran untuk sensor Hall. Periksa frekuensi keluaran maksimum terhadap panjang kabel, konfirmasikan bahwa drive mendukung protokol absolut yang ingin Anda beli, dan ingat bahwa kabel panjang dengan kapasitansi tinggi membulatkan tepian yang cepat hingga hitungannya hilang. Kabel berpelindung pasangan terpilin, diakhiri pada ujung pengontrol dan dirutekan setidaknya 50 mm dari kabel fase motor, mencegah sebagian besar masalah ini.
Sisi pengontrol layak mendapat pengawasan yang sama. Loop arus yang berjalan pada 10 hingga 20 kHz tidak dapat menggunakan resolusi yang lebih baik daripada yang didukung periode pengambilan sampel, dan penggerak yang menangani kontrol berorientasi lapangan dengan baik akan mengubah umpan balik yang baik menjadi riak torsi rendah dan efisiensi yang lebih tinggi di seluruh rentang kecepatan.
A4 2313 Pengontrol Motor DC Tanpa Sikat Efisiensi Tinggi Untuk penggerak sepeda motor listrik atau EV, pengontrol ini memasangkan kontrol vektor FOC dengan CANBUS, Bluetooth, dan Hall atau umpan balik encoder magnetik. Lihat Produk → Kesesuaian mekanis dan lingkungan: tempat dimulainya kegagalan di lapangan
Encoder lebih sering gagal di lapangan karena alasan mekanis daripada alasan kelistrikan. Tipe magnetik dan induktif menoleransi celah udara tertentu — biasanya 0,5 hingga 1,5 mm antara sensor dan magnet — namun celah tersebut harus tahan terhadap ekspansi termal, permainan bantalan, dan guncangan. Runout poros, pelampung aksial, dan eksentrisitas hub memodulasi sinyal, dan umpan balik posisi termodulasi muncul pada kendaraan sebagai riak torsi atau osilasi kecepatan. Tentukan batas runout pada gambar sebelum memilih sensor, lalu ukurlah pada artikel pertama alih-alih mempercayai brosur pemasok.
Lingkungan mendorong pilihan teknologi. Encoder optik menawarkan resolusi terbaik dan toleransi paling kecil terhadap debu, kabut minyak, dan kondensasi; rumah IP67 membantu, tetapi tidak memperbaiki segel poros yang aus. Encoder magnetik bertahan dari debu dan air namun melemah di dekat kabel berarus tinggi atau struktur baja besar. Untuk motor tempel dan peralatan pesisir, semprotan garam dan korosi galvanik menjadikan IP67 dengan kelenjar kabel berperingkat laut sebagai nilai minimum dan bukan nilai jual.
Aplikasi dan apa yang dibutuhkan masing-masing aplikasi
Spesifikasi encoder yang sama memberikan hasil yang sangat berbeda tergantung pada lokasi motor:
- Sepeda motor dan skuter listrik: kelancaran pada kecepatan rendah dan start di tanjakan mendominasi kesan pertama pelanggan, sehingga resolusi kuadratur dan kalibrasi sudut kelistrikan lebih penting daripada akurasi kecepatan tertinggi.
- Sasis robot dan kendaraan berpemandu otomatis: kesalahan odometri terakumulasi selama satu shift, sehingga jumlah per putaran dikalikan dengan diameter roda menentukan anggaran navigasi praktis.
- Drivetrain ATV dan UTV: lumpur, penyeberangan air, dan getaran mendorong pilihan menuju umpan balik magnetik tertutup dengan toleransi celah udara yang besar.
- Motor tempel listrik: ketahanan terhadap korosi dan integritas kabel menentukan masa pakai, bukan resolusi saja.
Pengemasan juga penting. Unit mid-drive yang terintegrasi menempatkan sensor di dalam rumah girboks, di mana kabut oli dan panas selalu bersebelahan, dan di mana sensor tidak dapat ditukar tanpa membuka motor. Pengaturan tersebut memberi penghargaan pada tinjauan mekanis awal dan pemasok yang memahami keseluruhan drivetrain daripada sensor yang dijual berdasarkan spesifikasi saja.
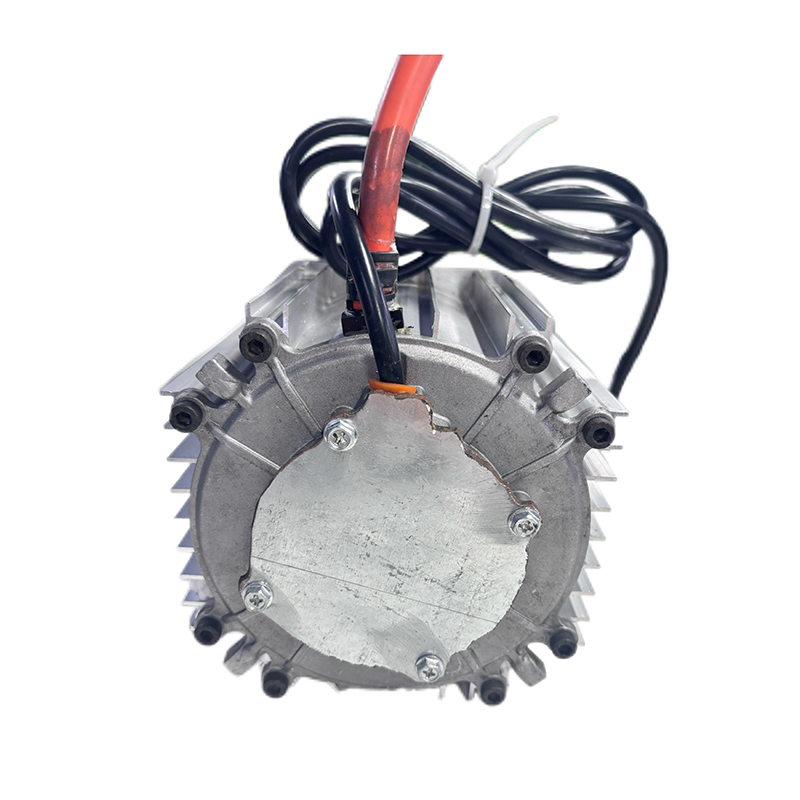
Motor Mid-Drive B2B untuk Sistem Penggerak E-Bike Tinjau kategori motor mid-drive B2B ini untuk mengetahui opsi pabrik/pemasok, pemasangan pengontrol, dan dukungan purna jual yang relevan dengan sistem penggerak e-bike terintegrasi. Lihat Produk → Daftar periksa validasi sebelum Anda merilis desain
Sebagian besar masalah pembuat enkode terlambat ditemukan karena pengujian berfokus pada lembar data, bukan perakitan. Lakukan langkah-langkah berikut sebelum menandatangani rilis produksi:
- Konfirmasikan apa yang harus dilakukan mesin dalam 200 milidetik pertama setelah dinyalakan, dan biarkan jawaban tersebut memutuskan secara inkremental versus absolut.
- Cocokkan level tegangan, protokol, arus suplai, dan frekuensi maksimum ke tahap masukan pengontrol sebenarnya.
- Ukur runout poros, eksentrisitas, dan celah udara sensor pada benda pertama, bukan pada perlengkapan bangku.
- Jalankan perakitan pada rentang suhu penuh dan catat kesalahan posisi pada titik ekstrem.
- Kalibrasi offset sudut listrik dan simpan per batch motor, karena satu batch yang tidak selaras menghasilkan riak torsi di mana-mana.
- Verifikasi perutean dan pelindung kabel di bawah kebisingan konduksi dan radiasi, dengan motor dalam keadaan terisi, bukan dalam keadaan diam.
- Minta data konsistensi batch-ke-batch dan proses pemberitahuan perubahan yang terdokumentasi, karena magnet atau revisi disk yang tidak diumumkan secara diam-diam akan membatalkan kalibrasi firmware Anda.
Encoder motor bukanlah komponen yang bisa dibeli di akhir proyek dan dipasang setelahnya. Tentukan perilaku permulaan terlebih dahulu, lalu resolusi yang benar-benar dibutuhkan aplikasi, lalu antarmuka dan selubung mekanis yang dapat menampung resolusi tersebut di lingkungan nyata. Verifikasi drive gabungan pada bangku yang terisi, dan simpan catatan kalibrasi dengan kumpulan motor.
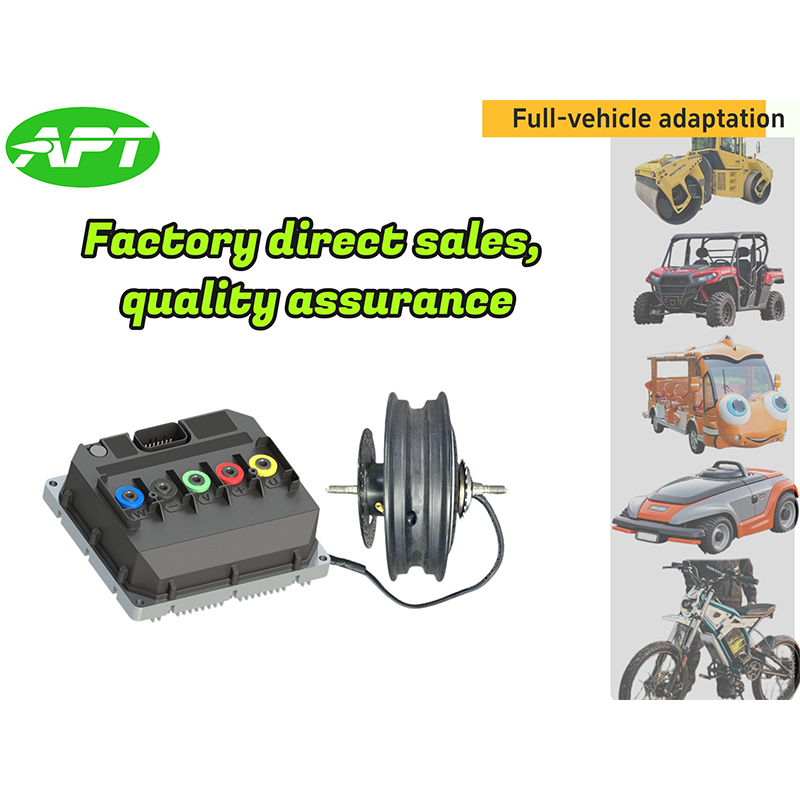
Shanghai APT Power Technology membuat pengontrol motor DC tanpa sikat, motor mid-drive, dan motor hub sesuai dengan urutan tersebut, mencocokkan firmware pengontrol dengan karakteristik motor daripada menjual perangkat keras secara terpisah. Baik penerapannya pada sepeda motor listrik, sasis robot, ATV, atau mesin tempel listrik, umpan balik posisi termasuk dalam percakapan teknik pertama — bukan dalam klaim garansi pertama.
BERIKUTNYA:Bagaimana Cara Kerja Pengontrol Kecepatan Elektronik? Di dalam Rantai Sinyal ESC
Tertarik untuk bekerja sama atau ada pertanyaan?
Sebagai Produsen Pengontrol Motor Sinkron Magnet Permanen Kustom dan Pemasok Pengendali Motor Magnet Permanen di Cina, Berfokus pada kontrol penggerak magnet permanen motor sinkron, kami menyediakan yang aman dan memadai sumber tenaga untuk elektrifikasi kendaraan perjalanan.
- [email protected]
- +86-170 9191 9800
- Kamar 123A, Jalan Ziyue No. 1000, Distrik Minhang, Shanghai, Cina
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved