Penjelasan Pelemahan Lapangan: Bagaimana Pengontrol Motor Mendorong Kecepatan Melampaui Peringkat Dasar
Sepeda motor listrik yang berjalan dengan kecepatan penuh mencapai kecepatan tetapannya, dan throttle tiba-tiba terasa mati. Motor masih dapat berputar lebih cepat, tetapi pengontrol berhenti mengalirkan arus lebih banyak. Untuk melampaui titik tersebut, pengontrol harus dengan sengaja melemahkan medan magnet di dalam motor. Teknik tersebut adalah pelemahan medan, disebut juga pelemahan fluks, dan ini adalah salah satu perilaku paling penting untuk dipahami ketika Anda memilih pengontrol motor untuk kendaraan yang memerlukan kecepatan tertinggi yang sesungguhnya.
Apa yang Sebenarnya Dilakukan oleh Pelemahan Lapangan
Pelemahan medan memungkinkan motor melampaui kecepatan dasarnya dengan mengurangi fluks magnet di celah udara. Pada motor sinkron magnet permanen, magnet rotor menghasilkan EMF balik yang bertambah seiring kecepatan. Ketika EMF balik tersebut mendekati tegangan bus DC, pengontrol tidak dapat lagi mendorong arus ke belitan, sehingga akselerasi terhenti. Kesimpulannya sederhana: pelemahan medan terjadi karena tegangan bus terbatas, sedangkan motor ingin berputar lebih cepat dari tegangan yang dimungkinkan.
Solusi standarnya adalah dengan memerintahkan arus sumbu d negatif yang melawan fluks rotor. Arus tersebut melemahkan medan efektif, menurunkan EMF belakang, dan meninggalkan ruang tegangan untuk kecepatan lebih tinggi. Harganya segera dibayar dalam bentuk torsi. Di bawah kecepatan dasar, motor menghasilkan torsi yang konstan, sedangkan di atas kecepatan dasar, motor berperilaku secara kasar sebagai sumber tenaga yang konstan, sehingga torsi yang tersedia menurun seiring dengan peningkatan kecepatan.
| Parameter | Wilayah torsi konstan, di bawah kecepatan dasar | Wilayah pelemahan medan, di atas kecepatan dasar |
|---|---|---|
| Torsi | Torsi terukur tersedia | Torsi falls as speed rises |
| Daya keluaran | Bangkit dengan kecepatan | Kurang lebih konstan |
| Kembali-EMF | Di bawah tegangan bus | Ditahan oleh arus sumbu d |
| arus sumbu d | Mendekati nol | Negatif |
| Efisiensi | Kecepatan mendekati dasar tertinggi | Lebih rendah, dengan lebih banyak kehilangan tembaga |
Bagaimana Pengendali Modern Menerapkan Pelemahan Lapangan
Pengontrol berkinerja tinggi menerapkan pelemahan lapangan dengan kontrol berorientasi lapangan, biasanya disebut FOC. Firmware secara terus-menerus membagi arus stator menjadi dua komponen tegak lurus: arus sumbu q, yang menghasilkan torsi, dan arus sumbu d, yang biasanya dijaga mendekati nol di bawah kecepatan dasar. Untuk memasuki pelemahan medan, firmware sengaja menetapkan arus sumbu d negatif untuk membatalkan sebagian medan rotor.
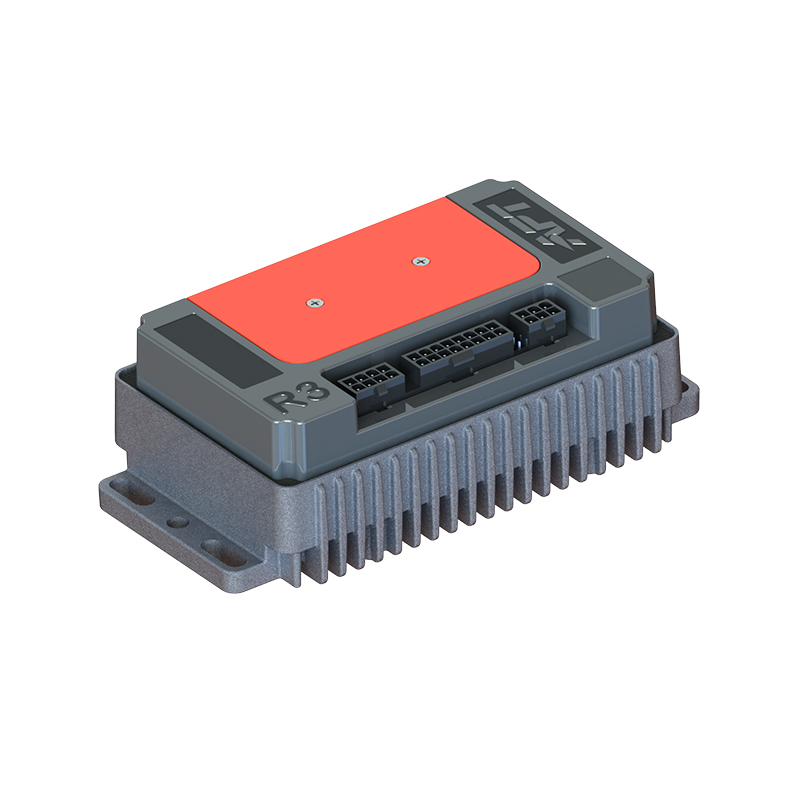
Pengontrol yang mengatur transisi ini dengan lancar sangat berbeda dengan pengontrol yang hanya menjepit arus fasa pada siklus kerja tinggi. FOC menjaga perluasan kecepatan terus menerus dan dapat diprediksi, tanpa kehilangan respons secara tiba-tiba pada batas kecepatan dasar. Itulah sebabnya bandwidth prosesor, kualitas driver gerbang, dan penyetelan perangkat lunak sama pentingnya dengan silikon di dalam tahap daya. Platform yang dirancang untuk pengoperasian kecepatan tinggi yang berkelanjutan, seperti pengontrol motor performa tinggi seri T, dinilai berdasarkan performa loop arus yang diperlukan untuk mempertahankan regulasi di atas kecepatan dasar.
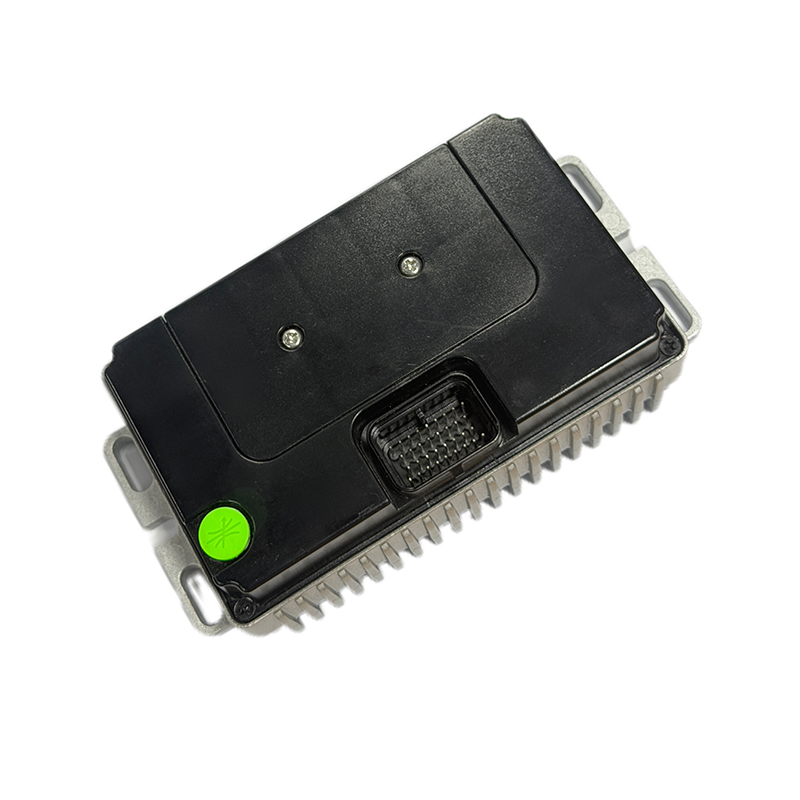
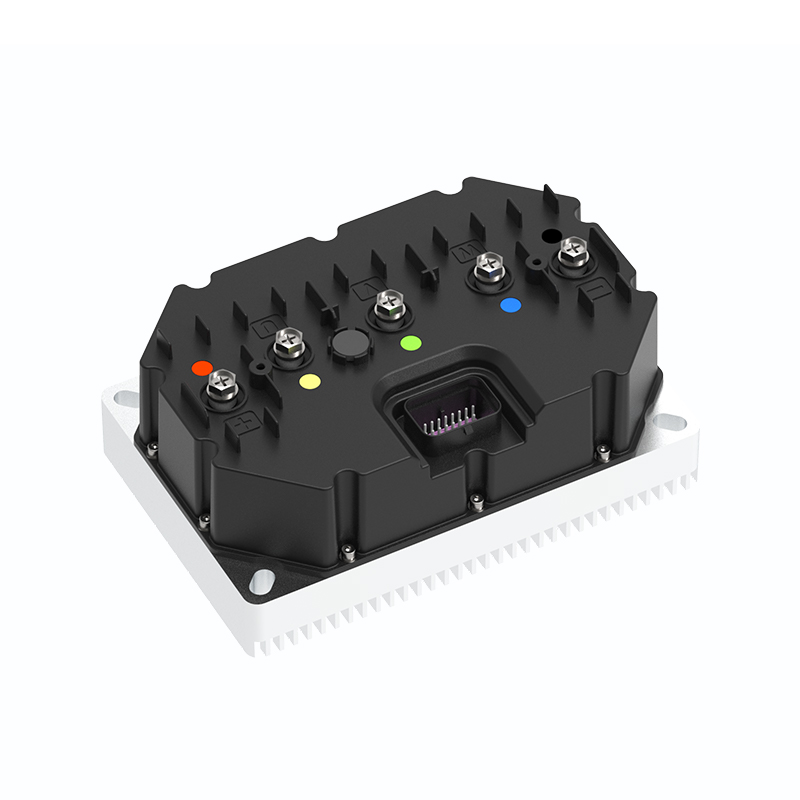
 Platform Kontrol Penggerak Motor Sinkron Magnet Permanen Platform pengontrol motor ini dirancang untuk pengoperasian kecepatan tinggi yang berkelanjutan, dengan kinerja loop arus yang diperlukan untuk mempertahankan regulasi di atas kecepatan dasar, sehingga relevan untuk aplikasi yang memerlukan rentang kecepatan lebar melalui pelemahan medan. Lihat Produk →
Mengapa Pelemahan Medan Penting pada Kendaraan Nyata
Tanpa pelemahan medan, kecepatan tertinggi dibatasi oleh tegangan baterai dan konstanta EMF belakang motor. Satu-satunya alternatif adalah baterai bertegangan lebih tinggi, motor dengan konstanta EMF belakang yang lebih rendah, atau roda yang lebih besar, dan masing-masing opsi tersebut merugikan akselerasi, pengemasan, atau biaya. Pelemahan medan memungkinkan satu motor menempuh rentang kecepatan yang jauh lebih luas, sehingga perancang dapat tetap mengatur gigi cukup rendah untuk torsi peluncuran yang kuat dan tetap mencapai kecepatan jelajah yang wajar.
Contoh praktisnya: motor hub roda 4 kW dengan kecepatan dasar 3000 rpm pada sepeda motor listrik mungkin memerlukan sekitar 20 persen pelemahan medan untuk bergerak dari 55 km/jam menjadi 70 km/jam. Itu adalah rentang pengoperasian yang realistis untuk pengontrol produksi, dan ini lebih mengubah pengalaman berkendara daripada meningkatkan baterai.
Alasan yang sama berlaku untuk ATV listrik, UTV, sasis robotik, dan motor tempel elektronik, dimana kemampuan untuk merespons dengan cepat pada kecepatan dasar menentukan seberapa natural kendaraan tersebut dirasakan oleh pengendara atau operator.
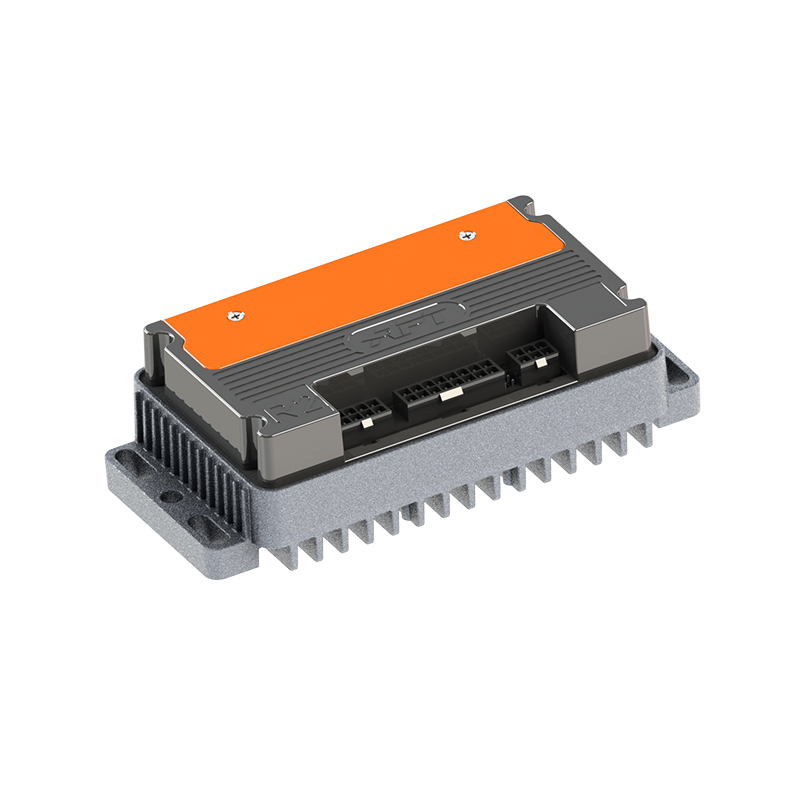
 Pengontrol Motor DC Brushless Respon Cepat R5 Kontroler ini menekankan respons cepat pada kecepatan dasar, yang secara langsung memengaruhi kealamian ATV elektrik, UTV, sasis robotik, atau motor tempel bagi operator, sehingga mendukung perubahan akselerasi dan beban yang cepat. Lihat Produk →
Pertukaran Efisiensi dan Panas
Pelemahan lapangan bukanlah kekuatan bebas. Arus demagnetisasi sumbu d tidak menghasilkan kerja mekanis tetapi masih mengalir melalui belitan dan menghasilkan rugi-rugi tembaga. Oleh karena itu, efisiensi di wilayah pelemahan medan lebih rendah daripada kecepatan mendekati dasar, dan motor bekerja lebih panas untuk keluaran yang sama.
Salah satu kesalahpahaman yang umum adalah bahwa pelemahan medan meningkatkan arus fasa untuk menghasilkan lebih banyak daya. Tidak. Ini menggeser sudut fasa arus sehingga bagian medan stator berlawanan dengan magnet rotor, yang menurunkan tegangan yang dihasilkan dan memungkinkan motor berputar lebih cepat. Sementara itu komponen arus penghasil torsi berkurang.
Ada juga risiko nyata demagnetisasi magnet permanen. Jika arus negatif sumbu d didorong terlalu jauh saat magnet masih panas, fluks rotor dapat turun secara permanen dan motor akan kehilangan torsi selamanya. Itulah sebabnya pengontrol yang serius membatasi arus sumbu d melalui peta yang bergantung pada termal dan kecepatan daripada membiarkan pengguna hanya menaikkan satu angka global.
Sebagai aturan praktis, torsi yang tersedia di atas kecepatan dasar turun kira-kira sebesar satu kecepatan berlebih. Menambah kecepatan tertinggi 20 persen mungkin memerlukan sebagian besar akselerasi yang tersedia pada titik terukur, sehingga efisiensi penerapan pelemahan lapangan secara langsung memengaruhi jangkauan kendaraan dan keselamatan termal.
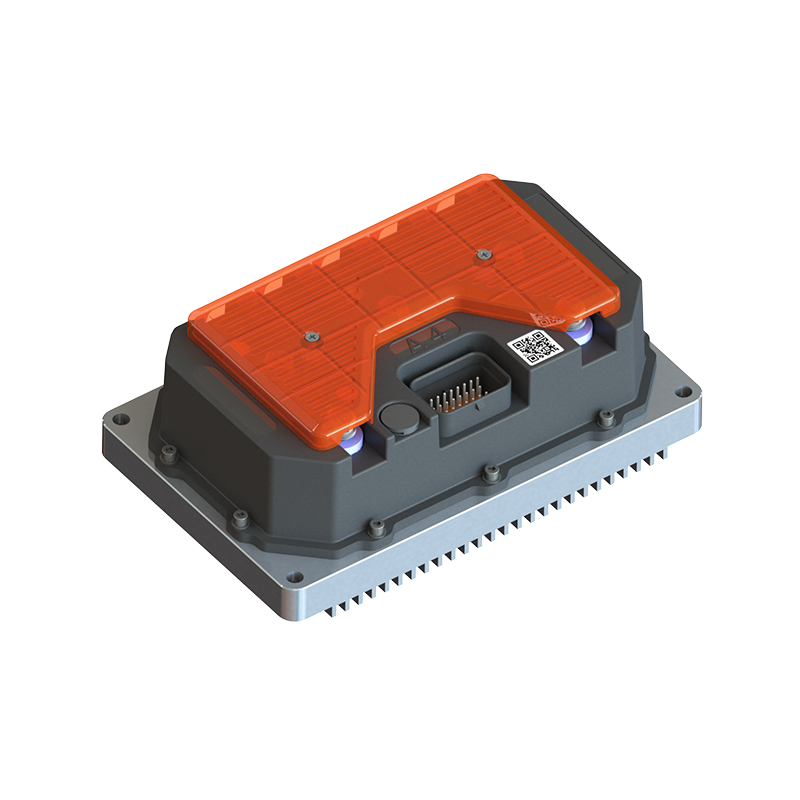
 Pengontrol Motor DC Tanpa Sikat Efisiensi Tinggi A4 Mengingat pelemahan lapangan mengurangi efisiensi dan meningkatkan panas, desain efisiensi tinggi pengontrol ini penting untuk jangkauan kendaraan dan keamanan termal, dan pembeli harus memverifikasi penerapan FOC, batas termal, dan peta yang dapat disetel. Lihat Produk →
Apa yang Harus Diperiksa di Pengontrol Motor Sebelum Anda Membeli
Karena pelemahan lapangan merupakan fungsi perangkat lunak dan tahapan kekuasaan, bukan angka yang tercetak di kotak, pembeli perlu mengajukan pertanyaan konkrit. Apakah pengontrol menggunakan FOC dengan rentang arus sumbu d negatif yang dinyatakan? Apakah batas pelemahan medan terlindung secara termal? Apakah peta penyetelan dapat diperbarui saat motor atau kendaraan berganti?
- Rentang pelemahan medan: arus sumbu d negatif kontinu dan puncak harus dinyatakan dalam lembar data, bukan disembunyikan.
- Manajemen termal: operasi berkecepatan tinggi yang berkelanjutan memanaskan belitan dan MOSFET, sehingga pengontrol memerlukan penurunan arus berdasarkan suhu.
- Penyesuaian perangkat lunak: kecepatan tertinggi, peningkatan torsi, dan kedalaman pelemahan medan harus dapat disesuaikan untuk setiap aplikasi.
- Pencocokan motor: konstanta EMF balik, jumlah kutub, dan induktansi semuanya menentukan perilaku pelemahan medan, jadi saran pemasangan sangat penting.
Detail ini memisahkan pengontrol generik dari pengontrol yang benar-benar siap produksi. Pemasok penggerak motor dengan pengalaman perangkat lunak yang tertanam di dalam perusahaan jauh lebih mungkin untuk memberikan strategi pelemahan lapangan yang terkalibrasi dibandingkan pengecer firmware tetap. Itu peran perangkat lunak dalam kontrol motorik modern berkembang dengan cepat, dan ada baiknya dipelajari sebelum Anda berkomitmen pada platform perangkat keras.
Di sisi perangkat keras, pengalaman paralel MOSFET tegangan tinggi juga sama pentingnya, karena pelemahan medan mendorong arus fasa pada kecepatan tinggi dan panas tinggi, memperlihatkan setiap kelemahan dalam tahap daya. Bekerja dengan a pemasok penggerak motor yang membangun produk kelas ini hari demi hari mengurangi risiko menemukan desain marjinal di tengah validasi kendaraan.
Pelemahan lapangan bukan hal yang eksotik lagi. Ini adalah fungsi inti dari setiap pengontrol motor serius yang digunakan dalam mobilitas listrik, dan kualitas penerapannya menentukan seberapa cepat, seberapa mulus, dan seberapa andal rasa kendaraan akhir. Carilah pengontrol yang menggabungkan firmware FOC matang dengan tahap daya yang mampu memenuhi permintaan arus berkecepatan tinggi yang berkelanjutan. Dapatkan kombinasi yang tepat, dan motor akan terasa lebih kencang tanpa mengorbankan daya tahan.
BERIKUTNYA:Kontrol Motor Loop Tertutup: Bagaimana Umpan Balik Meningkatkan Kinerja dan Keandalan Motor
Tertarik untuk bekerja sama atau ada pertanyaan?
Sebagai Produsen Pengontrol Motor Sinkron Magnet Permanen Kustom dan Pemasok Pengendali Motor Magnet Permanen di Cina, Berfokus pada kontrol penggerak magnet permanen motor sinkron, kami menyediakan yang aman dan memadai sumber tenaga untuk elektrifikasi kendaraan perjalanan.
- [email protected]
- +86-170 9191 9800
- Kamar 123A, Jalan Ziyue No. 1000, Distrik Minhang, Shanghai, Cina
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved