Kontrol Motor Loop Tertutup: Bagaimana Umpan Balik Meningkatkan Kinerja dan Keandalan Motor
Sepeda motor listrik yang tersendat-sendat ketika berhenti, sasis robot yang melampaui posisi targetnya, ATV yang kehilangan respons traksi saat menanjak curam: gejala-gejala ini biasanya disebabkan oleh akar penyebab yang sama. Motor diberi tahu apa yang harus dilakukan, namun tidak pernah melaporkan apa yang sebenarnya terjadi. Kontrol motor loop tertutup menutup celah tersebut. Ini secara terus menerus mengukur kecepatan, posisi, atau arus motor dan menyesuaikan sinyal penggerak secara real time sehingga motor mengikuti nilai yang diperintahkan meskipun terjadi perubahan beban, penyimpangan suhu, dan toleransi komponen. Bagi para insinyur yang membuat kendaraan listrik, platform robotik, atau penggerak kelautan, pertanyaan pentingnya bukanlah apakah akan menggunakan kontrol loop tertutup, namun seberapa baik pengontrol mengimplementasikannya.
Apa itu Kontrol Motor Lingkaran Tertutup?
Kontrol motor loop tertutup, juga disebut kontrol umpan balik, membandingkan keluaran motor sebenarnya dengan perintah referensi dan mengoreksi perbedaannya. Elemen penting adalah referensi, sensor umpan balik, perhitungan kesalahan, dan pengontrol yang menghasilkan koreksi. Dalam sistem motor tanpa sikat, pengontrol membaca arus fasa, kecepatan, dan terkadang posisi rotor; algoritma kontrol kemudian menyesuaikan sinyal PWM yang dikirimkan ke inverter sehingga nilai terukur menyatu dengan perintah.
Dalam praktiknya, sebagian besar pengontrol menggunakan struktur proporsional-integral-derivatif (PID) atau variannya. Suku proporsional bereaksi terhadap kesalahan yang ada, suku integral menghilangkan kesalahan keadaan tunak, dan suku turunan mengantisipasi perubahan. Penyetelan penguatan ini menentukan apakah sistem stabil, responsif, atau berosilasi. Hal ini pada dasarnya berbeda dari sistem loop terbuka, di mana pengontrol mengirimkan perintah tetap dan percaya bahwa motor akan merespons dengan benar. Loop terbuka berfungsi ketika beban dapat diprediksi dan presisi tidak terlalu penting. Gagal ketika gesekan, inersia, atau tegangan suplai berubah secara tidak terduga.
Loop Terbuka vs. Loop Tertutup: Apa yang Sebenarnya Berubah
Perbedaan praktis terlihat pada kualitas gerak. Sistem loop tertutup memperbaiki kesalahan dalam hitungan milidetik; sistem loop terbuka tinggal bersama mereka. Untuk aplikasi yang membawa orang atau menangani muatan yang mahal, perbedaan tersebut menentukan apakah produk terasa tepat dan aman atau kasar dan tidak dapat diprediksi.
| Aspek | Lingkaran Terbuka | Lingkaran Tertutup |
|---|---|---|
| Umpan balik | Tidak ada | Sensor arus, kecepatan, atau posisi |
| Akurasi | Tergantung pada motor dan pencocokan beban | Dipelihara dalam berbagai kondisi |
| Respon terhadap gangguan | Tidak ada koreksi | Koreksi aktif secara real time |
| Perilaku kecepatan rendah | Torsi turun dan menjadi tidak merata | Torsi stabil hingga kecepatan nol |
| Biaya sistem | Lebih rendah | Lebih tinggi, tetapi dibenarkan oleh kinerja |
| Aplikasi yang umum | Kipas angin, pompa, konveyor sederhana | Kendaraan listrik, robotika, sumbu servo |
Tabel ini menyederhanakan serangkaian trade-off. Desain loop tertutup tanpa sensor dapat memberikan banyak manfaat loop tertutup tanpa encoder, sehingga mengubah perbandingan biaya secara signifikan. Arsitektur kontrol lebih penting daripada label.
Loop Kontrol Di Dalam Pengontrol Motor
Dalam pengontrol motor tanpa sikat modern, kontrol loop tertutup bukanlah satu loop. Ini adalah rangkaian loop, masing-masing mengatur kuantitas fisik yang berbeda.
Lingkaran Saat Ini
Loop saat ini adalah loop terdalam dan tercepat. Ini mengatur arus fasa pada belitan motor, yang secara langsung mengatur torsi. Loop arus yang cepat dengan tingkat pembaruan yang tinggi menghasilkan torsi yang mulus pada kecepatan rendah dan pengoperasian yang senyap pada kecepatan tinggi.
Putaran Kecepatan
Putaran kecepatan berada di atas putaran saat ini. Ini membandingkan kecepatan terukur dengan referensi dan menghasilkan perintah saat ini. Loop ini menangani akselerasi, deselerasi, dan stabilitas kecepatan di bawah perubahan beban.
Lingkaran Posisi
Loop posisi adalah loop terluar, digunakan ketika aplikasi memerlukan penghentian atau mengikuti jalur secara tepat, seperti sambungan robot dan aktuator kemudi. Ini memerintahkan putaran kecepatan berdasarkan kesalahan posisi.
Susunan kaskade penting karena setiap putaran dalam harus lebih cepat daripada putaran di sekelilingnya. Jika putaran arus lambat, putaran kecepatan tidak dapat membuat motor terasa kaku, dan putaran posisi akan melampaui batas.
| Loop | Kuantitas yang diatur | Peran yang khas |
|---|---|---|
| Lingkaran saat ini | Arus fasa/torsi | Respon torsi cepat, kehalusan |
| Putaran kecepatan | Kecepatan sudut | Stabilitas kecepatan di bawah beban |
| Lingkaran posisi | Sudut rotor | Penentuan posisi dan kontrol jalur yang tepat |
Loop Tertutup Berbasis Sensor vs. Tanpa Sensor
Kontrol motor loop tertutup dapat diimplementasikan dengan atau tanpa sensor fisik. Sensor hall, pembuat enkode, dan pemecah masalah melaporkan posisi rotor secara langsung. Kontrol tanpa sensor, umum dalam kontrol berorientasi lapangan pada motor sinkron magnet permanen, memperkirakan posisi rotor dari arus dan tegangan yang diukur menggunakan model motor. Keuntungannya jelas: sistem tanpa sensor mengurangi biaya dan pemasangan kabel serta menghilangkan titik kegagalan, sementara sistem berbasis sensor mempertahankan akurasi torsi yang lebih tinggi pada kecepatan sangat rendah dan saat berhenti. Jika aplikasi harus menahan torsi saat berhenti atau merayap pada kecepatan yang sangat rendah, biasanya diperlukan encoder atau sensor Hall. Jika siklus kerja menghabiskan sebagian besar waktunya di atas beberapa persen kecepatan terukur, algoritme tanpa sensor berdasarkan pengamatan EMF balik akan akurat dan lebih murah. Untuk sepeda motor listrik dan mesin tempel kelautan, algoritma modern tanpa sensor memberikan kinerja dinamis yang cukup untuk sebagian besar kondisi pengoperasian, seperti yang dibahas dalam diskusi kita tentang teknologi motor sinkron magnet permanen .
Apa yang Harus Diperhatikan dalam Pengontrol Loop Tertutup
Saat mengevaluasi pengontrol untuk aplikasi loop tertutup, fokuslah pada implementasinya, bukan pada labelnya. Poin-poin berikut memisahkan pengontrol yang dirancang dengan baik dari pengontrol generik.
- Bandwidth loop saat ini: bandwidth yang lebih tinggi berarti respons torsi yang lebih cepat dan kekakuan yang lebih baik terhadap gangguan beban.
- Kontrol waktu siklus: waktu siklus pendek, biasanya puluhan mikrodetik, biarkan loop saat ini bereaksi dengan cepat terhadap transien.
- Penyetelan otomatis: pengontrol yang mengukur parameter motor dan menetapkan penguatan loop secara otomatis menghemat waktu penyetelan manual selama berjam-jam.
- Pelemahan medan: memperluas rentang kecepatan melampaui kecepatan dasar, penting untuk sepeda motor dan mesin tempel berkecepatan tinggi.
- Perlindungan dan diagnostik: deteksi arus berlebih, suhu berlebih, dan terhenti melindungi pengontrol dan motor.
- Alat perangkat lunak: arus langsung, kecepatan, dan data kesalahan mempercepat integrasi dan pemecahan masalah.
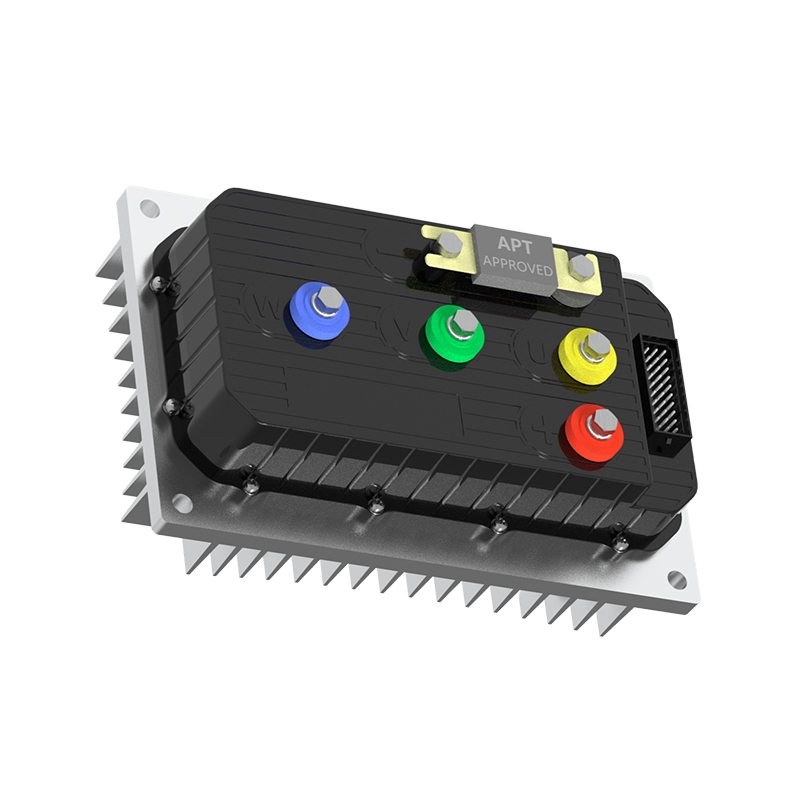
Untuk aplikasi yang memerlukan respons segera terhadap perubahan torsi, pengontrol dengan eksekusi loop arus cepat akan menghasilkan perbedaan yang terukur. Pengontrol respons cepat R5-2215 dirancang untuk siklus kerja seperti itu, di mana setiap penundaan milidetik diterjemahkan menjadi kesalahan gerakan. Di sisi keandalan, pengontrol stabilitas tinggi A8-2209 menekankan perilaku konsisten di bawah tekanan termal dan listrik. Ketika efisiensi energi menjadi prioritas, pengontrol efisiensi tinggi A4-2313 mengurangi kerugian pada tahap inverter dan memperluas jangkauan baterai.
 Pengontrol Motor DC Brushless Respon Cepat R5 untuk Aplikasi Torsi Dinamis Pengontrol ini disorot untuk siklus kerja di mana respons loop arus cepat mengurangi kesalahan gerakan. Cocok untuk sepeda motor listrik, sasis robot, dan aplikasi serupa yang memerlukan reaksi torsi segera. Lihat Produk → A8 Pengontrol Motor DC Brushless Stabilitas Tinggi untuk Pengoperasian yang Andal di Bawah Tekanan Model ini memprioritaskan kinerja yang konsisten di bawah tekanan termal dan listrik, menjadikannya pilihan yang dapat diandalkan untuk aplikasi yang memerlukan pengoperasian stabil dalam kondisi berat. Lihat Produk →
 Pengontrol Motor DC Brushless Efisiensi Tinggi A4 untuk Jangkauan Baterai yang Diperluas Pengontrol ini berfokus pada pengurangan kerugian tahap inverter, yang membantu memperluas jangkauan baterai. Ini disajikan sebagai opsi yang berorientasi pada efisiensi bersama dengan model respons cepat dan stabilitas tinggi. Lihat Produk →
Mencocokkan Pengontrol dengan Aplikasi
Prinsip loop tertutup yang sama berlaku di seluruh industri, namun bobot setiap faktor kinerja berubah seiring kasus penggunaan.
- Sepeda motor listrik membutuhkan torsi kecepatan rendah yang stabil untuk peluncuran, start di tanjakan, dan pengereman regeneratif.
- Sasis robot menuntut posisi yang presisi dan kontrol kecepatan yang mulus untuk menghindari overshoot dan getaran.
- Aplikasi ATV dan UTV memerlukan penolakan gangguan yang kuat karena beban pada setiap roda berubah secara konstan.
- Mesin tempel listrik mendapatkan keuntungan dari pengoperasian tanpa sensor karena motor berada di lingkungan yang basah dan rawan getaran dimana encoder adalah titik lemahnya.
Masing-masing aplikasi ini juga bergantung pada pengontrol yang disesuaikan dengan parameter kelistrikan motor. Kontroler dengan kelas tegangan dan peringkat arus yang tepat, dipasangkan dengan motor yang induktansi dan konstanta EMF belakangnya sesuai dengan penggerak, akan bekerja jauh lebih baik daripada pasangan yang tidak cocok bahkan dengan perangkat lunak yang sangat baik.
Pikiran Terakhir
Kontrol motor loop tertutup mengubah rotor yang berputar menjadi aktuator yang presisi dan responsif. Nilainya bukan terletak pada umpan baliknya saja; itu ada di loop, penyetelan, dan perlindungan yang mengelilingi umpan balik. Saat Anda memilih pengontrol motor, evaluasi kinerja loop saat ini, alat penyetelannya, dan rekam jejaknya dalam aplikasi yang mirip dengan Anda. Faktor-faktor tersebut, lebih dari klaim lembar data mana pun, menentukan seberapa baik kinerja produk Anda.
BERIKUTNYA:Motor Tanpa Sikat dengan Sensor Hall: Fungsinya dan Kapan Anda Membutuhkannya untuk Proyek Anda
Tertarik untuk bekerja sama atau ada pertanyaan?
Sebagai Produsen Pengontrol Motor Sinkron Magnet Permanen Kustom dan Pemasok Pengendali Motor Magnet Permanen di Cina, Berfokus pada kontrol penggerak magnet permanen motor sinkron, kami menyediakan yang aman dan memadai sumber tenaga untuk elektrifikasi kendaraan perjalanan.
- [email protected]
- +86-170 9191 9800
- Kamar 123A, Jalan Ziyue No. 1000, Distrik Minhang, Shanghai, Cina
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved