Motor Tanpa Sikat dengan Sensor Hall: Fungsinya dan Kapan Anda Membutuhkannya untuk Proyek Anda
Ketika lembar data motor DC tanpa sikat mencantumkan "dengan sensor hall", garis tersebut lebih berubah daripada harganya. Ini mengubah cara motor memulai dari posisi diam, cara menghasilkan torsi kecepatan rendah, dan pengontrol mana yang dapat menggerakkannya. Bagi siapa pun yang memilih motor untuk skuter listrik, platform robot, ATV, atau penggerak laut, keputusan sensor hall adalah salah satu keputusan tingkat sistem pertama yang harus diambil.
Jawaban singkatnya: motor tanpa sikat dengan sensor hall memberikan pengontrol posisi rotor yang tepat dari kecepatan nol, sehingga motor dimulai dengan torsi penuh ke arah yang benar dan berjalan lancar pada kecepatan rendah. Imbalannya adalah kabel tambahan dan pengontrol yang dirancang untuk membaca sinyal Hall. Ketika motor dan pengontrol didefinisikan bersama-sama, perdagangan tersebut biasanya mendukung pengoperasian yang disensor.
Apa yang Dilakukan Sensor Hall pada Motor Tanpa Sikat
Di dalam motor DC brushless, tidak ada komutator untuk mengganti belitan. Pengontrol harus memberi energi pada tiga fase secara berurutan mengikuti rotor, dan waktunya bergantung pada mengetahui posisi rotor setiap saat. Sensor efek hall menyediakan informasi tersebut.
Motor bersensor tipikal berisi tiga IC Hall yang dipasang pada jarak 120 derajat listrik. Saat magnet rotor lewat, setiap sensor mendeteksi perubahan antara kutub utara dan selatan dan mengalihkan keluarannya. Ketiga keluaran membentuk pola 3-bit dengan enam status valid, masing-masing sesuai dengan satu langkah pergantian 60 derajat. Jika pengontrol membaca keadaan 000 atau 111 selama rotasi, hal ini biasanya merupakan kesalahan pengkabelan, karena keadaan tersebut tidak akan muncul dengan pola Hall yang benar.
Sensor Hall adalah perangkat sinyal, bukan perangkat daya. Itu tidak membawa arus fasa; itu hanya melaporkan posisi rotor ke pengontrol. Itulah sebabnya pengontrol motor adalah tempat terjadinya pengambilan keputusan yang sebenarnya. Motor yang sama dapat memulai dengan lembut atau tiba-tiba, efisien atau sia-sia, tergantung pada bagaimana pengontrol memproses pola Hall.
Mengapa Sensor Hall Penting saat Berhenti dan Kecepatan Rendah
Pengontrol tanpa sikat tanpa sensor membaca posisi rotor dari gaya gerak listrik belakang (BEMF). BEMF meningkat seiring dengan kecepatan motor; saat berhenti, nilainya nol, dan di bawah sekitar lima hingga sepuluh persen kecepatan terukur, kecepatan tersebut terlalu kecil untuk diukur secara andal. Jadi start tanpa sensor menggunakan urutan loop terbuka: sejajarkan rotor, lalu naikkan hingga BEMF dapat dibaca.
Urutan itu adalah mata rantai yang lemah. Di bawah beban, start align-and-ramp dapat menghasilkan lonjakan arus, sentakan mundur singkat, atau terhenti. Gejala khasnya adalah motor berbunyi klik atau ragu-ragu sebelum bergerak. Untuk e-bike yang dimulai dari lereng, robot yang mengangkat muatan, atau ATV listrik yang melaju di tanah yang longgar, keragu-raguan tersebut tidak menyenangkan dan menyulitkan drivetrain.
Motor dengan sensor hall menghilangkan fase buta. Pengontrol mengetahui posisi rotor saat berhenti dan segera menerapkan torsi ke arah yang benar. Aplikasi yang sering dimulai dan dihentikan, seperti robot pengantar barang, sepeda dengan bantuan pedal, skuter mobilitas, dan sepeda motor listrik, merupakan aplikasi yang paling diuntungkan. Pengontrol juga dapat menjaga start tetap tenang; strategi PWM yang sangat senyap menekan kebisingan peralihan yang sering kali menyertai pengoperasian kecepatan rendah, sehingga permulaan sensorik terasa mulus dan senyap pada produk premium.
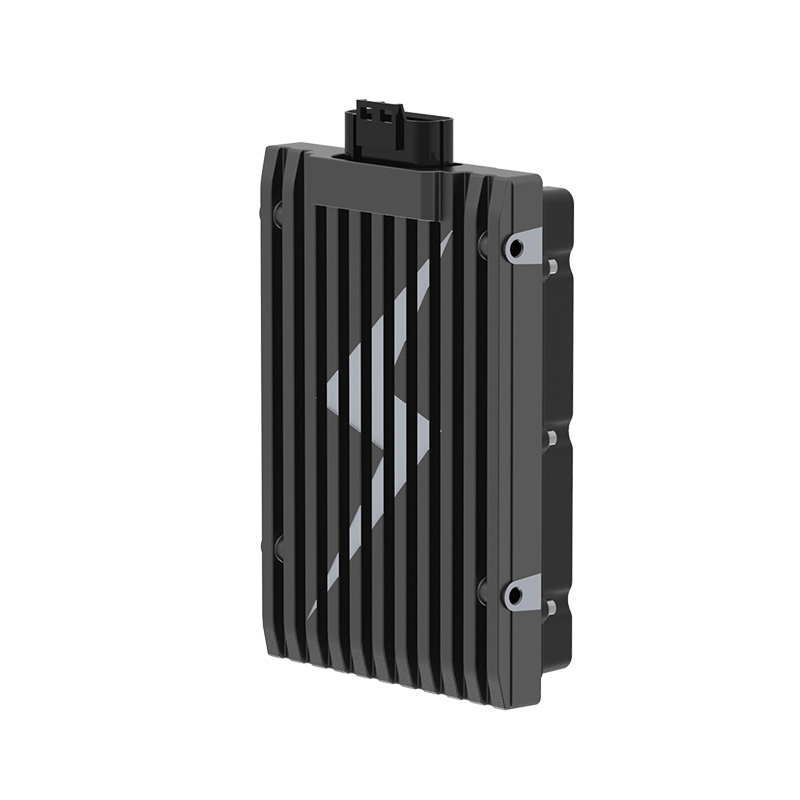
 A6 Pengontrol Motor DC Tanpa Sikat yang Sangat Senyap untuk Penggunaan Berhenti-dan-Pergi yang Sering Pengontrol bersensor ini memungkinkan start yang mulus dan senyap saat berhenti, sehingga cocok untuk perjalanan dalam kota, tugas kargo, dan manuver kecepatan rendah yang memerlukan umpan balik posisi rotor. Lihat Produk →
| Aspek pengoperasian | Disensor (Aula) | Tanpa sensor (BEMF) |
|---|---|---|
| Posisi rotor terhenti | Dikenal dari pola Hall | Tidak terukur |
| Startup sedang dimuat | Arahkan torsi ke arah yang benar | Urutan penyelarasan dan ramp; risiko terhenti |
| Torsi kecepatan rendah | Stabil dan dapat diulang | Dibatasi di bawah kecepatan terukur sekitar 5-10%. |
| Pengkabelan | Tiga sadapan fase ditambah lima sadapan Hall | Hanya sadapan tiga fase |
| Biaya dan kompleksitas | Sensor ekstra, pin konektor, pull-up | Tidak ada perangkat keras motor tambahan |
| Aplikasi yang umum | E-mobilitas, robotika, penggerak mundur | Kipas, pompa, spindel berkecepatan tinggi |
Inilah sebabnya mengapa versi sensorik umum digunakan pada penggerak motor hub untuk kendaraan kota; berhenti, start dengan beban, dan manuver kecepatan rendah merupakan kondisi yang menyebabkan BEMF gagal. Data performa motor hub dari kondisi berkendara di dunia nyata mengikuti pola yang sama, mulai dari perjalanan pulang pergi hingga perpindahan kargo yang panjang.
Panduan kinerja motor hub secara konsisten menunjukkan bahwa versi yang dilengkapi sensor menangani tugas perkotaan dengan lebih dapat diprediksi dibandingkan versi tanpa sensor.
Jenis Output Hall, Level Tegangan, dan Pola Pergantian
Sensor hall hadir dalam dua format keluaran. Keluaran kolektor terbuka menarik sinyal menjadi rendah dan memerlukan resistor penarik di sisi pengontrol untuk mengembalikan sinyal tinggi. Output dorong-tarik menggerakkan saluran tinggi dan rendah secara langsung. Jika papan pengontrol tidak memiliki pull-up, motor kolektor terbuka tidak menghasilkan level tinggi yang valid dan pengontrol tidak pernah menyelesaikan tabel pergantiannya.
Kompatibilitas tegangan juga penting. Motor lama sering kali menggunakan IC Hall 5V, sementara banyak input pengontrol arus berjalan pada logika 3,3V. Memasukkan sinyal 5V ke pin hanya 3,3V dapat merusak input atau menyebabkan kesalahan sporadis. Spesifikasi motor harus menyatakan tegangan suplai Hall dan tingkat keluaran; jika tidak, tanyakan sebelum memesan.
Jarak antara sensor Hall mengikuti salah satu dari dua standar: 60 derajat listrik atau 120 derajat listrik. Tabel pergantian pengontrol harus sesuai dengan spasi ini. Motor yang dibuat untuk 60° menghasilkan pola Hall yang berbeda dari motor 120°, dan penerapan tabel yang salah menyebabkan pengoperasian yang kasar, hilangnya torsi, atau hilangnya sinkronisasi.
Ingat juga bahwa derajat kelistrikan bukanlah derajat mekanik. Sebuah motor dengan empat pasang kutub mengulangi pola Hall empat kali per putaran mekanis. Jumlah pasangan kutub mengubah frekuensi listrik yang harus ditangani pengontrol, sehingga harus dikonfigurasi dengan benar di samping sudut pergantian.
Mencocokkan Motor Bersensor Hall dengan Pengontrol
Motor bersensor hanya memberikan keuntungannya jika pengontrol dibuat untuk membaca sinyal Hall. Tiga pemeriksaan mencakup sebagian besar permukaan kompatibilitas. Pertama, verifikasi tegangan suplai Hall dan level logika terhadap rating input pengontrol. Kedua, pastikan pengontrol mendukung sudut pergantian motor, 60° atau 120°. Ketiga, putuskan apa yang terjadi pada kecepatan lebih tinggi; banyak pengontrol menggunakan sinyal Hall pada kecepatan rendah dan menyatu dengan mode BEMF di atas ambang batas, dan transisi tersebut harus cukup mulus untuk menghindari penurunan torsi.
Untuk powertrain e-mobilitas, efisiensi dalam jangkauan pengoperasian kecepatan rendah seringkali menjadi kontributor terbesar terhadap jangkauan di dunia nyata. Pergantian sensor menjaga arus stator tetap sejajar dengan rotor, sehingga mengurangi kehilangan tembaga dan pemanasan. Pengontrol yang membaca input Hall dengan benar, seperti pengontrol motor DC brushless efisiensi tinggi A4-2313, memungkinkan motor yang sama disetel untuk perjalanan dalam kota, tugas kargo, atau torsi off-road karena kurva pergantian ada dalam perangkat lunak.
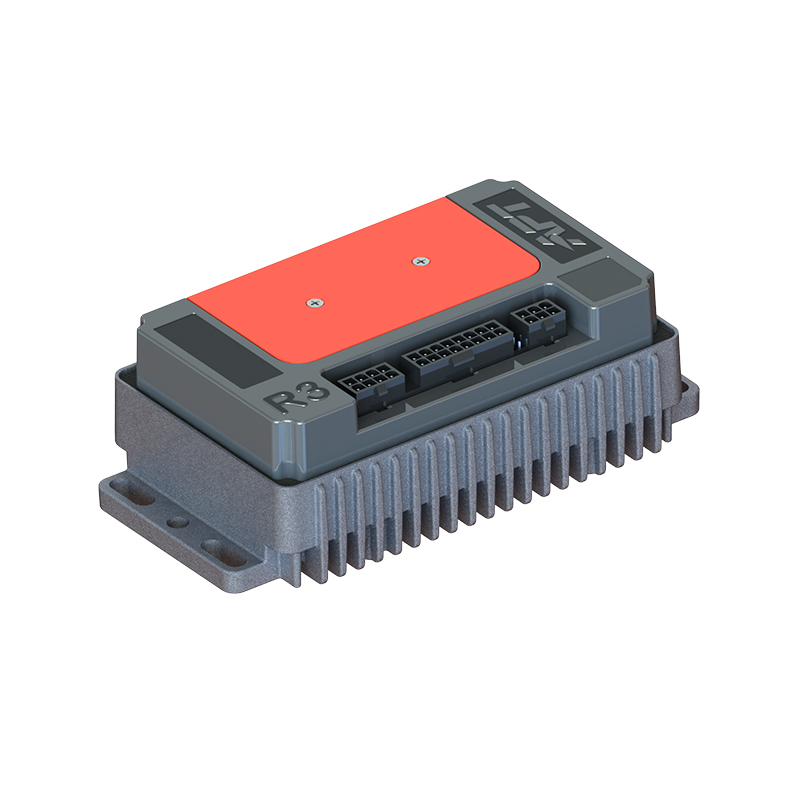
Pengontrol Motor DC Brushless Efisiensi Tinggi A4 dengan Input Hall Dirancang untuk menjaga arus stator tetap sejajar dengan rotor pada kecepatan rendah, pengontrol ini meningkatkan jangkauan dunia nyata dan dapat disetel untuk siklus tugas yang berbeda mulai dari berkendara di kota hingga kargo atau off-road. Lihat Produk → Ketika motor dan pengontrol berasal dari pemasok yang berbeda, parameter Hall adalah sumber ketidaksesuaian pertama. Motor 60° yang terhubung ke pengontrol yang dikonfigurasi untuk 120° akan bekerja secara kasar atau tidak sama sekali. Skema pemasangan terstruktur menyelesaikan masalah ini sebelum perangkat keras tiba: kelas tegangan, peringkat arus, format keluaran Hall, tegangan suplai, sudut pergantian, dan jumlah pasangan kutub semuanya didokumentasikan dalam satu halaman.
 Skema Pengontrol dan Pemasangan Motor dengan Enam Parameter Utama Halaman pemasangan terstruktur mendokumentasikan kelas tegangan, peringkat arus, format keluaran Hall, tegangan suplai, sudut pergantian, dan jumlah pasangan kutub untuk mencegah ketidaksesuaian sebelum perangkat keras tiba. Lihat Produk →
Apa yang Harus Diperiksa Sebelum Anda Menentukan Motor Bersensor
Letakkan enam item ini dalam satu halaman sebelum Anda memesan:
- Tegangan suplai hall dan level logika: cocokkan IC Hall motor dengan rating input pengontrol.
- Format keluaran: kolektor terbuka membutuhkan pull-up di sisi pengontrol; dorong-tarik tidak.
- Jarak pergantian: 60° atau 120°, dan pastikan konfigurasi pengontrol cocok.
- Hitungan pasangan kutub: verifikasi dan masukkan dengan benar, karena ini mengatur frekuensi listrik.
- Pinout konektor: kabel sensor standar adalah kabel tiga fase ditambah lima kabel Hall (5V, GND, A, B, C). Satu pin yang tertukar adalah kegagalan pengujian bangku yang paling umum.
- Strategi kesalahan hall: periksa apakah pengontrol dapat mendeteksi sinyal Hall yang macet atau hilang dan kembali ke mode tanpa sensor.
Motor tanpa sikat dengan sensor hall adalah cara yang terbukti membuat torsi kecepatan rendah menjadi deterministik. Biayanya adalah kabel tambahan dan pengontrol dengan dukungan input Hall. Untuk kendaraan dan mesin yang dinyalakan dengan beban, berjalan dengan kecepatan rendah, atau sering mundur, biaya tersebut menghasilkan perilaku yang lebih mulus dan siklus pengembangan yang lebih pendek. Ketika parameter Hall ditulis dan dicocokkan dengan pengontrol, motor yang disensor akan berperilaku seperti yang dijanjikan lembar data.
BERIKUTNYA:Keunggulan Motor Brushless: Efisiensi, Umur Panjang, dan Kontrol Kecepatan Yang Tepat
Tertarik untuk bekerja sama atau ada pertanyaan?
Sebagai Produsen Pengontrol Motor Sinkron Magnet Permanen Kustom dan Pemasok Pengendali Motor Magnet Permanen di Cina, Berfokus pada kontrol penggerak magnet permanen motor sinkron, kami menyediakan yang aman dan memadai sumber tenaga untuk elektrifikasi kendaraan perjalanan.
- [email protected]
- +86-170 9191 9800
- Kamar 123A, Jalan Ziyue No. 1000, Distrik Minhang, Shanghai, Cina
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved