Penjelasan Kontrol Torsi: Panduan Praktis untuk Pemilihan Pengontrol Motor BLDC
Bayangkan sebuah sepeda motor listrik memegang posisi di tanjakan curam sambil membawa penumpang. Pengontrol kecepatan mempertahankan kecepatan target yang rendah, namun gangguan throttle yang kecil dapat mengubah peluncuran yang terkontrol menjadi sentakan yang hebat. Sekarang bayangkan robot pengantar melintasi pintu yang agak terlalu sempit. Jika pengontrol terus mendorong dengan arus penuh, gearbox akan menyerap dampaknya. Kedua situasi tersebut diatasi dengan kontrol torsi, mode pengoperasian yang mengatur gaya putaran yang dihasilkan motor, bukan kecepatan atau posisinya.
Artikel ini ditulis untuk para insinyur dan tim proyek OEM yang mengevaluasi pengontrol motor tanpa sikat untuk sepeda motor listrik, sasis robot, ATV listrik, UTV, dan motor tempel. Kami akan menjelaskan apa sebenarnya arti kontrol torsi pada penggerak BLDC atau PMSM, bagaimana pengontrol mencapainya, dan spesifikasi apa yang menentukan apakah torsi terasa mulus dan responsif dalam pengoperasian di dunia nyata.
Apa Sebenarnya Arti Kontrol Torsi
Kontrol torsi mengatur arus yang dialirkan ke motor sehingga torsi poros mengikuti perintah yang diberikan oleh pengendara, pengemudi, atau pengontrol gerak. Itu tidak memiliki kecepatan target. Itu tidak memegang posisi rotor. Motor hanya menghasilkan kecepatan berapa pun yang dihasilkan dari torsi yang diterapkan dan beban yang melekat pada poros.
Perbandingan sederhana membantu. Saat Anda mendorong kereta tangan, lengan Anda memberikan gaya, dan kereta bergerak dengan kecepatan berapa pun yang dihasilkan gaya melawan hambatan gelinding dan kemiringan. Lengan Anda sedang melakukan kontrol torsi. Jika Anda mengunci kecepatan kereta, itu akan menjadi kontrol kecepatan.
| Modus kontrol | Variabel yang diatur | Sumber perintah yang khas | Kasus penggunaan utama |
|---|---|---|---|
| Kontrol kecepatan | RPM Motor | Throttle, potensiometer, setpoint CAN | Operasi pelayaran, konveyor, kipas angin, pompa |
| Kontrol posisi | Sudut rotor | Umpan balik encoder, pulsa langkah atau arah | Kemudi, katup, sambungan robot |
| Kontrol torsi | Arus motor, dan karenanya torsi | Input analog, perintah torsi CAN, pedal | Traksi, ketegangan, gerakan dengan kekuatan terbatas |
Kontrol torsi juga merupakan fungsi pelindung. Sebuah pengontrol yang diprogram untuk menghasilkan tidak lebih dari 15 Nm tidak akan menghasilkan 20 Nm, bahkan jika pengemudi memintanya. Slip roda pada kerikil lepas, aktuator yang tersumbat, atau bantalan yang terjepit sebagian tidak lagi menyebabkan tekanan pada saluran penggerak. Inilah sebabnya mengapa pembatasan torsi sering digunakan sebagai fungsi keselamatan dalam sistem gerak.
Bagaimana Pengontrol Tanpa Sikat Menghasilkan Torsi Terkendali
Pada motor DC brushless atau motor sinkron magnet permanen, torsi sebanding dengan arus jangkar pada sumbu kuadratur. Oleh karena itu, kontrol torsi adalah kontrol saat ini. Pengontrol yang dirancang dengan baik mengukur arus fasa, membandingkan komponen penghasil torsi dengan perintah torsi, dan menyesuaikan pola peralihan inverter untuk mengurangi kesalahan. Lingkaran arus dalam ini adalah tempat kontrol torsi sebenarnya dijalankan.
Kontrol Berorientasi Lapangan dan Loop Saat Ini
Kontrol berorientasi medan, biasa disebut FOC, mengubah arus tiga fasa yang diukur menjadi dua komponen dalam kerangka acuan berputar: komponen magnetisasi pada sumbu d dan komponen penghasil torsi pada sumbu q. Pengontrol memerintahkan arus sumbu q agar sesuai dengan torsi yang diminta dan menjaga arus sumbu d mendekati nol untuk PMSM yang dipasang di permukaan. Bandwidth loop arus ini menentukan seberapa cepat koreksi torsi terjadi. Sebuah loop yang diperbarui pada 10 hingga 20 kHz bereaksi terhadap perubahan beban dalam beberapa milidetik, yang merupakan perbedaan antara perayapan stabil dan gerakan tersendat pada kecepatan rendah. FOC adalah alasan utama Teknologi motor sinkron magnet permanen terus meningkat untuk aplikasi traksi: perangkat keras yang sama menghasilkan torsi yang lebih halus, efisiensi lebih tinggi, dan pengereman regeneratif hanya melalui perubahan perangkat lunak.
Umpan Balik Sensor dan Pengoperasian Tanpa Sensor
Kualitas kontrol torsi sangat bergantung pada umpan balik posisi rotor. Sensor hall memberikan resolusi kasar 60 derajat, yang cukup untuk pergantian trapesium tetapi tidak untuk torsi mulus pada kecepatan rendah. Encoder dan solver memberikan sudut rotor yang kontinu, memungkinkan FOC mempertahankan torsi yang presisi bahkan saat mendekati keadaan diam. Algoritme tanpa sensor memperkirakan posisi rotor dari EMF belakang, yang menghilangkan biaya sensor tetapi tidak dapat mempertahankan torsi penuh pada kecepatan nol jika tidak ada EMF belakang. Banyak hard disk produksi menggunakan strategi hibrid: permulaan berbasis sensor dan pengoperasian tanpa sensor pada beberapa ratus RPM.
Penginderaan arus fase juga sama pentingnya. Resistor shunt sisi rendah tidak mahal tetapi sensitif terhadap kebisingan; sensor fase terintegrasi lebih mahal dan menghasilkan pengukuran yang lebih bersih pada arus rendah. Frekuensi pengambilan sampel dan penyaringan sinyal arus mengatur riak torsi praktis yang terlihat pada poros, sehingga angka torsi dalam lembar data harus dibaca bersama dengan arsitektur penginderaan yang digunakan dalam pengontrol.
Mengapa Kontrol Torsi Penting dalam Aplikasi Nyata
Kontrol torsi mengubah perilaku terukur di setiap kategori aplikasi utama dalam mobilitas listrik dan robotika.
- Sepeda motor listrik. Peluncuran terkendali di tanjakan, pencegahan selip roda di aspal basah, dan pengereman regeneratif yang menerapkan torsi negatif pada tanjakan mulus. Tanpa batasan torsi, motor bisa bekerja keras saat pengendara memutar gas.
- Sasis robot. Pembatasan torsi melindungi roda gigi dan motor saat terjadi tabrakan. Saat robot bergerak otonom mengalami hambatan yang tidak terduga, pengontrol akan membatasi arus alih-alih menyalurkan daya penuh ke drivetrain.
- ATV Listrik dan UTV. Perayapan berkecepatan rendah di medan yang tidak rata memerlukan keluaran torsi rendah yang presisi. Sistem pengatur kecepatan cenderung melonjak ketika roda kehilangan dan mendapatkan kembali traksi.
- Motor tempel listrik. Dorongan konstan melawan arus dan angin mengharuskan pengontrol merespons perubahan beban lebih cepat daripada yang bisa dilakukan putaran kecepatan.
Itu adaptasi multi-skenario produk penggerak motor mencerminkan permintaan ini: satu platform pengontrol harus menangani berbagai perintah torsi, mulai dari roda robot kecil hingga driveline ATV besar.
Spesifikasi Utama Yang Menentukan Kualitas Torsi
Saat mencari pengontrol untuk aplikasi yang sensitif terhadap torsi, peringkat arus kontinu dan arus puncak hanyalah titik awal. Spesifikasi berikut mempunyai pengaruh yang sangat besar terhadap perilaku torsi.
- Tingkat pembaruan loop saat ini. Kecepatan pembaruan yang lebih tinggi, biasanya 10 hingga 20 kHz, memperpendek penundaan antara perubahan perintah torsi dan perubahan torsi aktual pada poros.
- frekuensi PWM. Frekuensi peralihan yang lebih tinggi mengurangi riak arus dan kebisingan yang terdengar tetapi meningkatkan kerugian peralihan. Pengontrol yang ditujukan untuk pengoperasian senyap memilih frekuensi yang menyeimbangkan keduanya.
- Resolusi dan kebisingan penginderaan saat ini. Itu smallest measurable current step sets the smallest torque step. A noisy sensing circuit produces torque chatter at low load.
- Riak torsi. Riak torsi rendah menjaga putaran tetap mulus pada kecepatan rendah, yang penting bagi sambungan dan baling-baling robot.
- Kemampuan kelebihan beban. Puncak torsi sementara untuk start di tanjakan dan penanganan rintangan biasanya melebihi nilai kontinu. Periksa kurva kelebihan beban terhadap siklus kerja sebenarnya.
- Iturmal behaviour. Torsi berkelanjutan diatur oleh desain termal pengontrol. Pengontrol yang melakukan throttle lebih awal akan secara diam-diam mengurangi torsi yang tersedia selama pengoperasian yang diperpanjang.
Kualitas komponen lebih penting daripada angka. Penggerak yang dikontrol torsi mengalihkan arus fasa ratusan kali per detik, dan resistansi terputus-putus pada konektor atau sambungan solder muncul sebagai gangguan pengukuran arus yang menjadi obrolan torsi. Inilah sebabnya mengapa kualitas material perangkat keras merupakan spesifikasi teknik yang sah, bukan hanya klaim pemasaran.
Penting juga untuk memverifikasi angka riak torsi pada lembar data dengan motor sebenarnya selama pengujian prototipe. Pabrikan mengukur riak torsi dalam kondisi terkendali yang mungkin tidak sesuai dengan kerangka produksi, induktansi belitan tertentu, atau frekuensi PWM yang direncanakan untuk digunakan dalam proyek. Tes bangku singkat yang mencatat torsi pada beberapa titik kecepatan akan mengungkap sebagian besar masalah yang kemudian menjadi keluhan di lapangan.
Mencocokkan Kontroler dengan Motor dan Duty Cycle
Kinerja kontrol torsi adalah properti sistem, bukan properti pengontrol yang terisolasi. Loop arus disetel ke induktansi dan resistansi belitan motor. Hubungkan pengontrol yang sama ke motor dengan parameter berbeda dan respons torsi dapat menjadi berosilasi atau lamban. Inilah sebabnya mengapa memasangkan pengontrol dan motor sebagai bagian dari desain sistem lebih penting daripada memilih salah satu komponen saja.
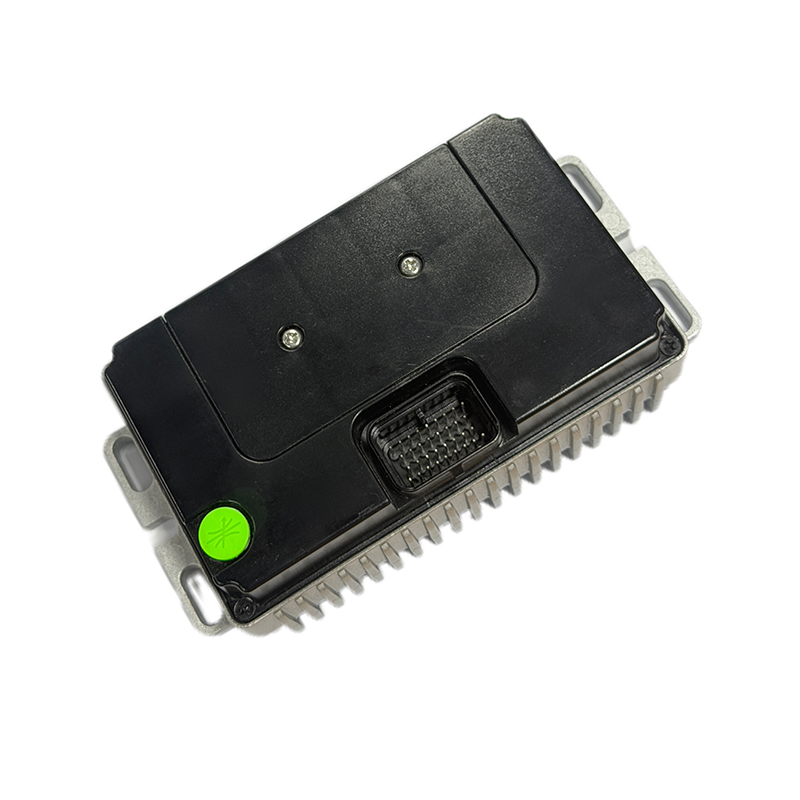
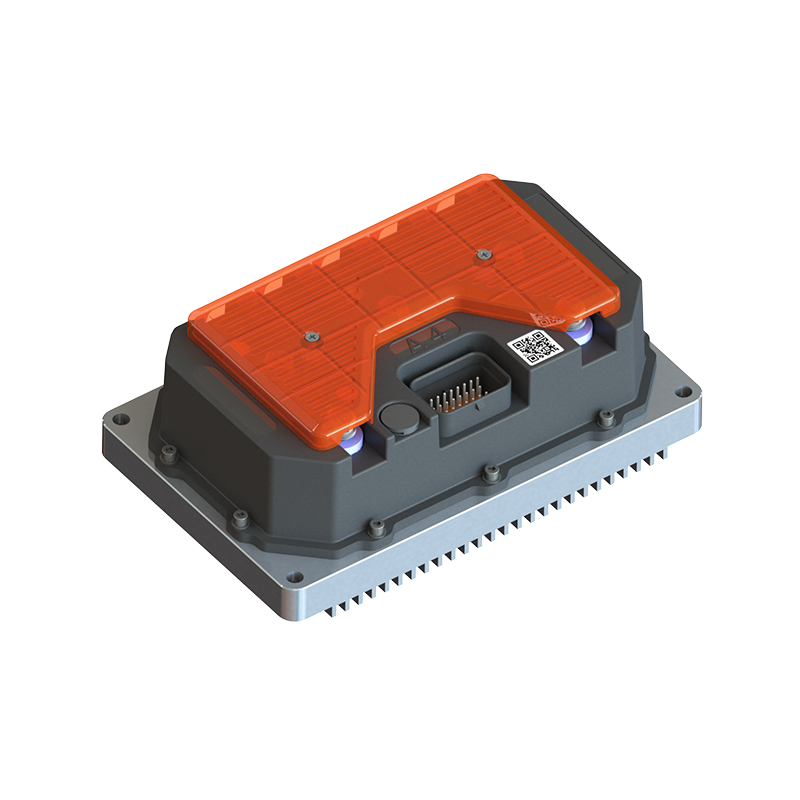
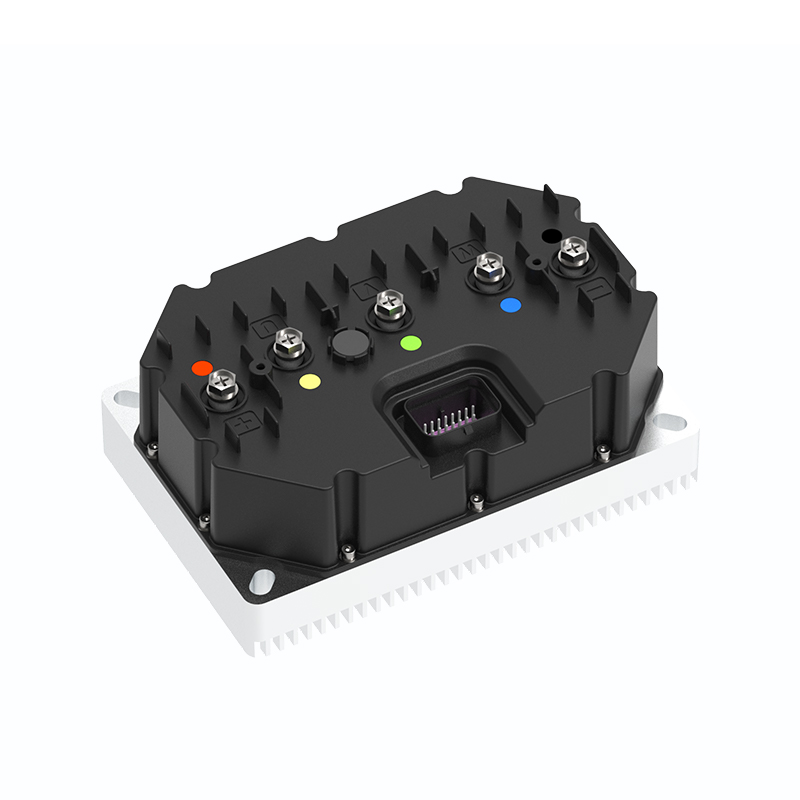
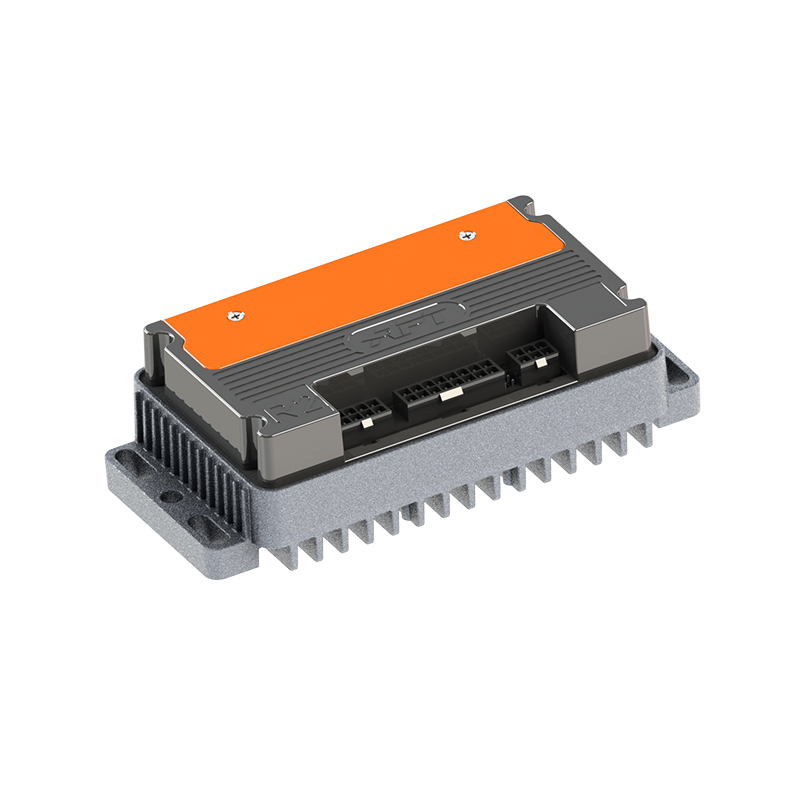
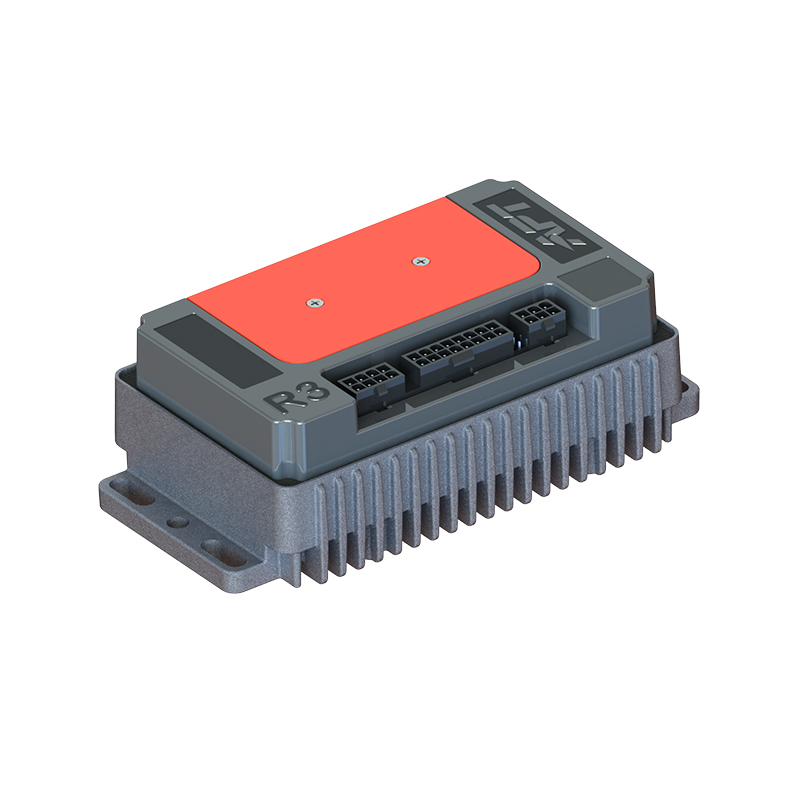
Untuk aplikasi yang memerlukan respons torsi cepat, R5-2215 pengontrol motor DC tanpa sikat respons cepat dirancang untuk meminimalkan penundaan antara perintah torsi dan torsi poros mekanis. Untuk platform yang sensitif terhadap efisiensi seperti sepeda motor listrik perkotaan, A4-2313 pengontrol motor DC tanpa sikat efisiensi tinggi menahan torsi secara tepat sekaligus mengurangi rugi-rugi listrik. Untuk arsitektur bertegangan tinggi dan berdaya tinggi dengan kebutuhan torsi dinamis, Pengontrol motor performa tinggi seri T mencakup cakupan yang lebih luas yang biasanya dibutuhkan oleh ATV, UTV, dan platform robot yang lebih besar.
 Pemasok Pengontrol Motor Kinerja Tinggi Seri T, Pabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Pabrik Pengontrol Motor Sinkron Magnet Permanen, Kontrol Motor Kinerja Tinggi Seri T... Lihat Produk →
 Pemasok Pengontrol Motor DC Brushless Efisiensi Tinggi A4, Pabrik - Shanghai A APT adalah Pemasok Pengontrol Motor DC Brushless Efisiensi Tinggi A4 dan Pabrik Pengontrol Motor DC Brushless Efisiensi Tinggi A4 Grosir ... Lihat Produk →
 R5 Respon cepat Pemasok Pengontrol Motor DC Brushless, Pabrik - Shanghai APT APT adalah Pemasok Pengontrol Motor DC Brushless Respon Cepat R5 dan Pabrik Pengontrol Motor DC Brushless Respon Cepat R5 Grosir di ... Lihat Produk →
Perangkat lunak memainkan peran sentral di sini. Pembentukan tanjakan torsi, penyetelan loop arus, dan perilaku kesalahan dikonfigurasikan dalam firmware, sehingga perangkat keras yang sama dapat disetel untuk sepeda elektronik kargo, kursi roda, atau penggerak laut. Peralihan manajemen torsi ke perangkat lunak adalah salah satu tema artikel mendetail peran perangkat lunak dalam pengontrol motor modern .
Kesimpulan
Kontrol torsi bukanlah komponen atau algoritma tunggal. Ini berjalan melalui rantai penginderaan arus, umpan balik posisi rotor, firmware loop saat ini, tahap inverter, dan kualitas konektor fisik. Untuk OEM yang membuat kendaraan listrik dan mesin bergerak, kemampuan untuk mengatur torsi dengan lancar menentukan apakah produk terasa dapat diprediksi dan disempurnakan di bawah beban nyata. Mengevaluasi bandwidth loop saat ini, riak torsi, perilaku kelebihan beban, dan kemampuan konfigurasi perangkat lunak selama fase pemilihan pengontrol adalah cara paling langsung untuk menghindari rekayasa ulang kemampuan berkendara di kemudian hari dalam proyek ini.
BERIKUTNYA:Penjelasan Gaya Gerak Listrik Belakang: Bagaimana EMF Kembali Membentuk Desain Pengontrol Motor
Tertarik untuk bekerja sama atau ada pertanyaan?
Sebagai Produsen Pengontrol Motor Sinkron Magnet Permanen Kustom dan Pemasok Pengendali Motor Magnet Permanen di Cina, Berfokus pada kontrol penggerak magnet permanen motor sinkron, kami menyediakan yang aman dan memadai sumber tenaga untuk elektrifikasi kendaraan perjalanan.
- [email protected]
- +86-170 9191 9800
- Kamar 123A, Jalan Ziyue No. 1000, Distrik Minhang, Shanghai, Cina
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved