Algoritma Kontrol Motor: Penjelasan Metode Enam Langkah, FOC, dan Tanpa Sensor
Lembar spesifikasi dapat memberi tahu Anda bahwa pengontrol motor menangani tegangan 48 V dan 60 A, namun lembar spesifikasi tidak akan memberi tahu Anda bagaimana suara motor pada kecepatan berjalan, seberapa besar riak torsi yang akan dirasakan sasis robot Anda, atau apakah motor masih dapat melaju di tanjakan yang curam. Perilaku tersebut ditentukan oleh algoritma kontrol motor yang tertanam dalam firmware. Tiga kelompok mendominasi kontrol DC tanpa sikat (BLDC) dan motor sinkron magnet permanen (PMSM): pergantian enam langkah, kontrol berorientasi lapangan (FOC), dan metode pengamat tanpa sensor. Untuk sebagian besar kendaraan baru dan program otomasi, FOC dengan pengamat tanpa sensor adalah standar praktisnya, sementara enam langkah tetap menjadi pilihan berbiaya rendah untuk muatan sederhana. Bagian di bawah ini menjelaskan perbedaan algoritme ini dan apa arti perbedaan tersebut saat Anda memilih pengontrol.
Apa yang Sebenarnya Dilakukan Algoritma Kontrol Motor
Setiap algoritma kontrol motor menjalankan loop dasar yang sama. Ia membaca atau memperkirakan posisi rotor, membandingkan arus fasa yang diukur dengan torsi atau kecepatan yang diperintahkan, menghitung vektor tegangan untuk menutup kesalahan tersebut, dan menerapkannya ke inverter sekaligus melindungi tingkat daya. Algoritme ini juga mengelola laju ramp, batas arus, pengereman regeneratif, dan deteksi kesalahan.
Pilihan algoritme menentukan batas atas kehalusan torsi, kebisingan akustik, efisiensi, dan respons dinamis. Mikrokontroler yang kuat tidak dapat memperbaiki loop kontrol yang tidak terstruktur dengan baik, dan algoritma sederhana dapat membuat pengontrol yang baik terasa kasar dalam aplikasi kendaraan yang menuntut.
Keluarga Algoritma Utama yang Digunakan Saat Ini
Pergantian Enam Langkah (Trapesium).
Pergantian enam langkah memberi energi pada dua dari tiga fase motor sekaligus dan melewati enam status peralihan. Implementasinya sederhana, menggunakan sedikit waktu prosesor, dan bekerja secara alami dengan sensor Hall. Kekurangannya adalah riak torsi di setiap titik pergantian dan suara bising yang terdengar pada kecepatan rendah. Enam langkah masih merupakan pilihan yang masuk akal untuk pompa, kipas, dan penggerak traksi berbiaya rendah di mana kehalusan lebih penting daripada harga.
Kontrol Berorientasi Lapangan
Kontrol berorientasi medan memperlakukan arus stator sebagai dua komponen independen: satu yang menghasilkan torsi dan satu lagi yang mengontrol medan magnet. Setelah transformasi Clarke dan Park, dua pengontrol PI mengatur komponen-komponen ini, dan modulasi vektor ruang mengubah hasilnya kembali menjadi tegangan tiga fasa. FOC menghasilkan torsi yang hampir konstan, kebisingan rendah, dan efisiensi tinggi di seluruh rentang kecepatan, termasuk saat berhenti.
FOC memerlukan lebih banyak komputasi daripada enam langkah, namun hal tersebut tidak lagi menjadi kendala pada mikrokontroler modern. Ini adalah standar untuk sepeda motor listrik, penggerak robot, mesin tempel kelautan, dan sebagian besar aplikasi yang memerlukan torsi yang dapat diprediksi.
Pengamat Tanpa Sensor
Algoritme tanpa sensor memperkirakan posisi rotor dari tegangan dan arus yang diukur, bukan dari sensor posisi terpisah. Penginderaan back-EMF adalah pendekatan paling sederhana dan bekerja dengan baik di atas beberapa ratus rpm. Pengamat mode geser menambahkan ketahanan terhadap kesalahan parameter dan gangguan pengukuran. Filter Kalman yang diperluas memberikan perkiraan yang akurat dalam kondisi gangguan tetapi memerlukan penyetelan yang cermat. Injeksi frekuensi tinggi menggairahkan arti-penting magnetik motor dan memberikan informasi posisi pada kecepatan nol dan sangat rendah.
Pertukaran praktisnya adalah antara biaya, kemampuan kecepatan rendah, dan penolakan gangguan. Melepaskan sensor Hall dan kabel encoder akan mengurangi biaya dan meningkatkan keandalan, namun hanya jika siklus tugas memungkinkan estimator melakukan tugasnya.
Kontrol Skalar V/Hz
Kontrol skalar memiliki rasio tetap antara tegangan dan frekuensi dan sebagian besar digunakan dengan motor induksi AC. Sederhana dan tidak memerlukan umpan balik posisi, namun respons torsinya lemah. Hal ini lebih jarang terjadi pada drivetrain kendaraan kompak karena sistem tersebut menggunakan motor BLDC atau PMSM, dengan FOC atau enam langkah memberikan hasil yang lebih baik.
Membandingkan Algoritma berdasarkan Aplikasi
Siklus kerja yang berbeda mendukung algoritma yang berbeda. Sepeda motor listrik menghabiskan sebagian besar waktunya di atas beberapa ratus rpm, sehingga FOC tanpa sensor dengan estimasi EMF belakang mengurangi biaya tanpa mengganggu performa jelajah; start di bukit dan manuver kecepatan rendah mendorong desainer kembali ke sensor Hall. Sasis robot harus bergerak maju dan mundur dengan presisi, yang memerlukan sensor posisi atau injeksi frekuensi tinggi. Jika platformnya adalah robot pengantar atau basis manipulasi bergerak, a pengontrol motor DC tanpa sikat dengan respons cepat dapat menjadi perbedaan antara drive yang terasa lamban dan drive yang langsung melacak perintah.
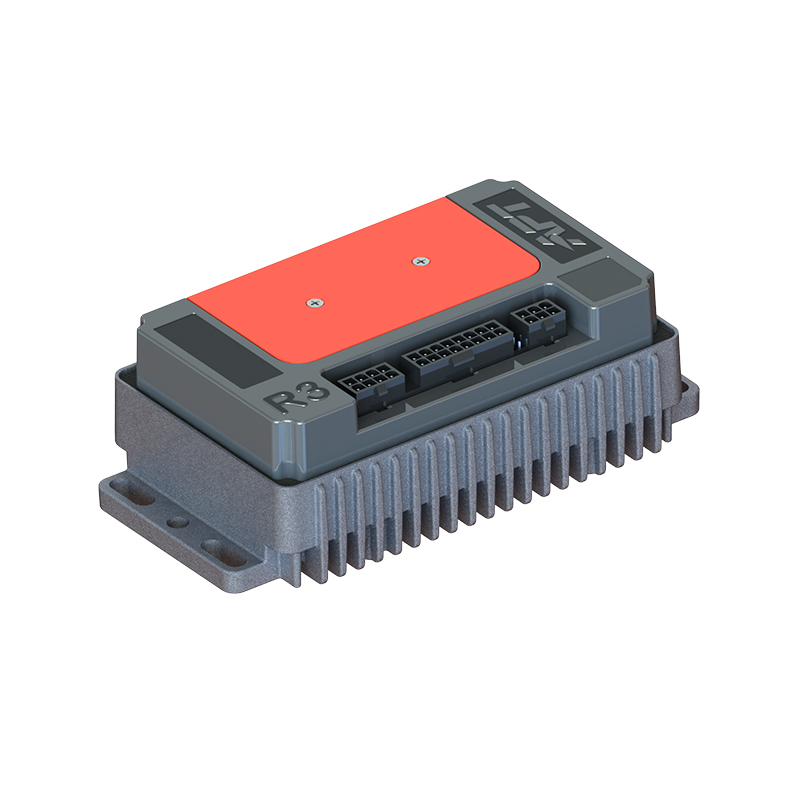
 R5 Respon cepat Pemasok Pengontrol Motor DC Brushless, Pabrik - Shanghai APT APT adalah Pemasok Pengontrol Motor DC Brushless Respon Cepat R5 dan Pabrik Pengontrol Motor DC Brushless Respon Cepat R5 Grosir di ... Lihat Produk →
Mesin tempel kelautan beroperasi dengan kecepatan tetap selama berjam-jam, sehingga efisiensi dan stabilitas termal lebih penting daripada respons sementara. ATV atau UTV melihat perubahan beban mendadak di medan yang kasar, sehingga menguntungkan pengamat yang tangguh dan ruang kepala arus yang luas. Tabel di bawah ini merangkum trade-off yang umum terjadi.
| Algoritma | Umpan Balik Posisi | Riak Torsi | Perilaku Kecepatan Rendah | Aplikasi yang Paling Sesuai |
|---|---|---|---|---|
| Pergantian enam langkah | Sensor aula | Sedang | Dapat diterima dengan sensor | Pompa, kipas angin, traksi berbiaya rendah |
| FOC dengan sensor | Aula atau pembuat enkode | Sangat rendah | Luar biasa | Sepeda motor listrik, robot, kelautan |
| Tanpa sensor FOC (EMF belakang) | Tegangan dan arus | Rendah | Buruk di bawah kecepatan minimum | E-sepeda, penggerak berkecepatan tinggi |
| Tanpa sensor FOC (SMO/EKF) | Tegangan dan arus | Rendah | Bagus, tapi merdu | ATV, UTV, penggerak industri |
| Injeksi frekuensi tinggi | Respon saat ini | Rendah | Luar biasa at standstill | Robot, tugas seperti servo |
| Skalar V/Hz | Tidak ada | Tinggi | Tidak cocok | Motor induksi AC |
Perlakukan tabel tersebut sebagai titik awal, bukan keputusan. Pengendali yang dirancang dengan baik dapat mempersempit kesenjangan ini karena loop arus dan pengamatnya disetel bersama-sama. Itulah sebabnya pengalaman vendor pengontrol dengan siklus tugas kendaraan sebenarnya sama pentingnya dengan nama algoritme pada lembar data.
Bagaimana Pilihan Algoritma Mempengaruhi Pemilihan Pengontrol
Karena algoritme berada dalam perangkat lunak yang tertanam, perangkat keras dan firmware harus dirancang bersama. Paralel MOSFET menentukan seberapa merata arus terbagi antar fase. Akurasi penginderaan arus menentukan dasar untuk loop arus FOC. Kekuatan penggerak gerbang mempengaruhi kerugian peralihan dan interferensi elektromagnetik. Desain termal menentukan berapa lama pengontrol dapat menahan torsi puncak. Pengontrol dengan silikon yang bagus tetapi firmware yang tidak disetel dengan baik akan menunjukkan riak torsi dan kebisingan; pengontrol dengan firmware yang sangat baik tetapi penginderaan arus yang lemah akan trip atau menurun. Inilah sebabnya mengapa begitu banyak perhatian teknis kini tertuju pada hal ini peran perangkat lunak dalam kontrol motorik modern .
Logika yang sama juga berlaku pada motor itu sendiri. Resistansi stator, induktansi fasa, dan konstanta EMF belakang menentukan apa yang dapat dan tidak dapat dilakukan oleh pengontrol. Pengontrol berperingkat 60 A tidak akan membuat motor yang tidak cocok bekerja secara efisien, dan penyetelan FOC yang agresif dapat menyebabkan panas berlebih pada motor dengan massa termal rendah. Meminta pemasangan pengontrol motor yang tervalidasi adalah bagian dari proses pembelian, bukan hanya sekedar renungan.
Di sisi perangkat keras, Pengontrol motor performa tinggi seri T memasangkan firmware FOC tegangan lebar dengan tahap daya yang ditujukan untuk sepeda motor elektronik, e-ATV, dan mesin tempel elektronik. Ini adalah contoh desain di mana algoritma kontrol dan inverter dikembangkan di rumah yang sama, sehingga firmware mengetahui batasan perangkat keras.
 Pemasok Pengontrol Motor Kinerja Tinggi Seri T, Pabrik APT - T300 T400 T500 T720 T1000 T1400 T1800 Pabrik Pengontrol Motor Sinkron Magnet Permanen, Kontrol Motor Kinerja Tinggi Seri T... Lihat Produk →
Kriteria Evaluasi Praktis untuk Pengendali Motor
Saat Anda membandingkan pengontrol, lihat di balik angka arus puncak. Poin-poin berikut memisahkan pengontrol yang bekerja di atas kertas dan pengontrol yang berfungsi di jalan.
- Konfirmasikan algoritma mana yang sebenarnya dijalankan oleh firmware. Beberapa pengontrol berbiaya rendah mengiklankan FOC tetapi beralih ke enam langkah dengan kecepatan tinggi untuk menyembunyikan batas komputasi.
- Periksa apakah penerapan FOC bersifat tanpa sensor, berbasis Hall, atau dapat dialihkan. Tanpa sensor mengurangi kabel tetapi mungkin bermasalah pada kecepatan sangat rendah tanpa injeksi frekuensi tinggi.
- Tanyakan bagaimana loop saat ini disetel. Motor dengan induktansi fasa yang berbeda memerlukan penguatan yang berbeda, dan penyetelan otomatis menghemat waktu selama pengoperasian.
- Tinjau perilaku kelebihan beban, termasuk pembatasan arus, penurunan suhu termal, dan pemulihan kesalahan. Detail ini menentukan apakah kendaraan berhenti dengan aman atau membuat pengendaranya terdampar.
- Pertimbangkan kebisingan akustik. Jika produknya adalah sepeda motor listrik atau robot pengantar barang yang beroperasi di dekat manusia, kebisingan adalah nilai jualnya. Itu pengontrol motor DC tanpa sikat yang sangat senyap
 Pemasok Pengontrol Motor DC Brushless Ultra-tenang A6, Pabrik - Shanghai APT P APT adalah Pemasok Pengontrol Motor DC Brushless Ultra-tenang A6 dan Pabrik Pengontrol Motor DC Brushless Ultra-tenang A6 Grosir di Cina... Lihat Produk → adalah contoh praktis dari desain berorientasi sinusoidal yang menjaga kebisingan pergantian tetap rendah.
Algoritma kendali motor tidak boleh dipilih dari diagram blok saja. Tetapkan siklus kerja, rentang kecepatan, anggaran kebisingan, dan persyaratan kecepatan rendah kendaraan Anda terlebih dahulu, lalu bandingkan pengontrol dengan target tersebut. Enam langkah sangat memadai untuk kipas angin, FOC adalah titik awal yang tepat untuk sebagian besar aplikasi traksi, dan pengamat tanpa sensor adalah alat yang menghemat biaya ketika rentang kecepatan memungkinkan. Pengontrol terbaik adalah pengontrol yang algoritme, tingkat daya, dan dukungan aplikasinya sesuai dengan profil pengoperasian produk Anda yang sebenarnya.
BERIKUTNYA:Penjelasan Kontrol Torsi: Panduan Praktis untuk Pemilihan Pengontrol Motor BLDC
Tertarik untuk bekerja sama atau ada pertanyaan?
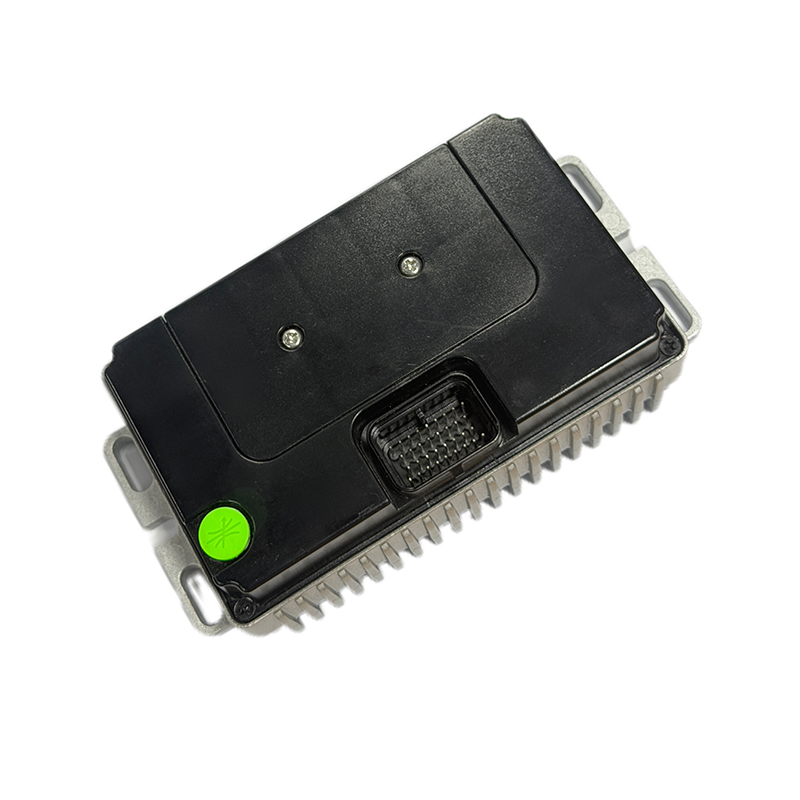
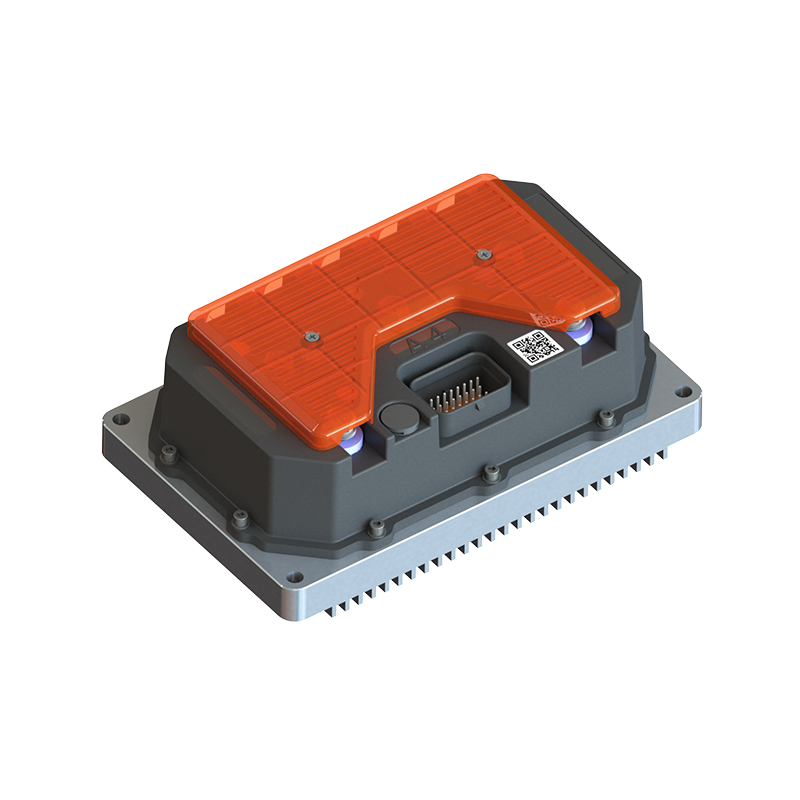
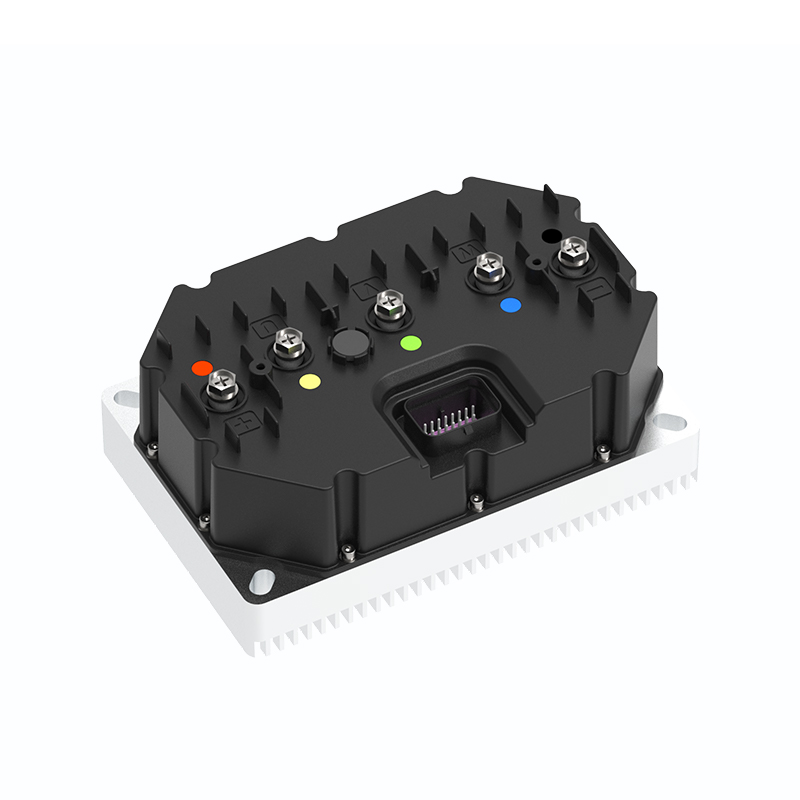
Sebagai Produsen Pengontrol Motor Sinkron Magnet Permanen Kustom dan Pemasok Pengendali Motor Magnet Permanen di Cina, Berfokus pada kontrol penggerak magnet permanen motor sinkron, kami menyediakan yang aman dan memadai sumber tenaga untuk elektrifikasi kendaraan perjalanan.
- [email protected]
- +86-170 9191 9800
- Kamar 123A, Jalan Ziyue No. 1000, Distrik Minhang, Shanghai, Cina
Hak Cipta © Shanghai APT Power Technology Co., Ltd.All rights reserved